Modèles géométriques
Modèle géométrique direct
Connaître le modèle géométrique direct (MGD) d'un robot correspond à pouvoir exprimer :
- à partir des coordonnées d'un point ou d'un vecteur exprimées dans le repère effecteur du robot
- les coordonnées du même point / vecteur exprimées dans le repère de travail du robot
- en fonction des coordonnées articulaires
Le MGD se ramène donc à la matrice de transformation homogène . Lors du calcul du MGD d'un robot, nous pouvons faire face à des calculs de grande complexité ou très redondants. Il est donc nécessaire de choisir un langage commun : c'est la convention de Denavit-Hartenberg :
- Règles imposées de choix des axes et origines
- Unicité des transformations homogènes
- Un et un seul repère lié à chaque articulation
Sur l'exemple du robot ABB ci-dessous, le formalisme de Denavit-Hartenberg est utilisé pour exprimer les transformations homogènes :
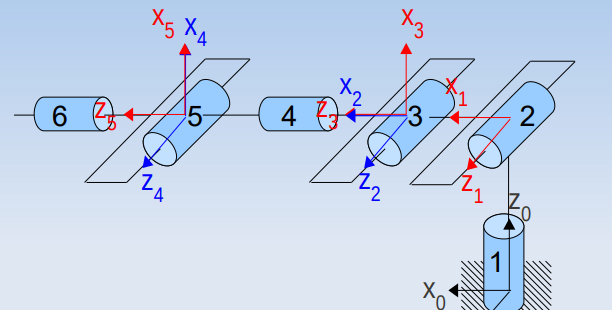
Ce formalisme se résume par le tableau de Denavit-Hartenberg :
| 0,1 | ||||
| 1,2 | ||||
| 2,3 | ||||
| 3,4 | ||||
| 4,5 | ||||
| 5,6 |
Modèle géométrique inverse
Le MGD permet de déterminer l'orientation et la position de l'effecteur du robot, en fonction des variables articulaires . Le MGI permet de déterminer les variables articulaires en fonction de l'orientation et la position de l'effecteur du robot. Le MGI n'est pas l'inversion de la matrice !
Pour obtenir la posture désirée du robot, il faut résoudre l'égalité entre :
- , exprimée en fonction des coordonnées articulaires ( ou )
- La posture désirée
Ce système d'équations non linéaires est trop complexe pour être résolu directement.
Méthode de Paul
Nous faisons le constat que l'équation est composée d'une expression souvent simple à gauche et souvent très complexe à droite. Le but de la méthode de Paul est de simplifier cette expression à droite. Plus particulièrement, il s'agit de prémultiplier successivement les deux membres par les inverses pour exprimer l'égalité dans un autre repère que 0, afin que chaque n'apparaisse qu'isolément dans certaines équations. Ces équations prennent des formes caractéristiques (8 types faciles à résoudre, présentés en annexe).