
On identifie une base orthonormée directe b=(e1,e2,e3) et un repère R=(O,e1,e2,e3).
AxAyAzAetOAxAyAzA
Vecteur
Produit scalaire. OA⋅OB=xAxB+yAyB+zAzB=∥OA∥∥OB∥cos(OA,OB)
Produit vectoriel.
OA∧OB=∥OA∥∥OB∥sin(OA,OB)n=xAyAzA⋅∧⋅xByBzB=yAzB−yBzAzAxB−zBxAxAyB−xByA
Produit mixte. (OA∧OB)⋅OC=OA⋅(OB∧OC)=(OB∧OC)⋅OA=OB⋅(OC∧OA).
Moment d'un vecteur en un point. MOBC=OB∧BC=(OA+AB)∧BC=OA∧BC+AB∧BC.
MOBC⋅u=(OB∧BC)⋅u.
Torseur
Somme. S=BG+B2C2+⋯+BnCn=i=1∑nBiCi.
Moment en O. MO=OB1∧B1C+⋯+OBn∧BnC=i=1∑nOAi∧BiCi
Torseur.
{SMO={T}O
De O en O′ :
{S→S′ inchangeˊ - invariantMO→MO′=O′A∧B1C+⋯+O′An∧BnCn
MO′=(O′O∧B1C1)+OA1∧B1C1+⋯+(O′O∧BnCn)+OAn∧BnCn⇒MO′=MO+O′O∧S
{T}O={SMO→{T}O′={SMO′=MO+OO′∧S
Torseur nul. S et MO=0⇔MO′=MO+OS∧S.
Torseur glisseur.
{S=0MO=0→{SMO′=0+O′O∧S
Torseur couple.
{S=0MO′=MO+O′O∧S{T}O={SMO
alors MO′⋅O′O=MO⋅O′O+(O′O∧S)⋅O′O si O′O=O′O⋅u.
Eˊquiprojectiviteˊ : MO′⋅O′O⋅u=MO⋅O′O⋅u
Propriétés de deux torseurs. Soit
{T1}O={S1MO,1et{T2}O={S2MO,2
Exemple.
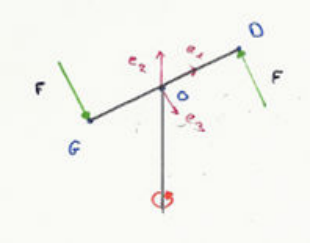
-
en D :
{T1}D={−Fe3MD=DD∧(−Fe3)=0
-
en G :
{T2}G={Fe3MG=GG∧Fe3=0
{T1}O+{T2}O={−Fe3MO=MD+OD∧−Fe3+ae1∧−Fe3+{Fe3MO=MG+OG∧Fe3−ae1∧Fe3={0−2ae1∧Fe3=2aFe2