Moment dynamique
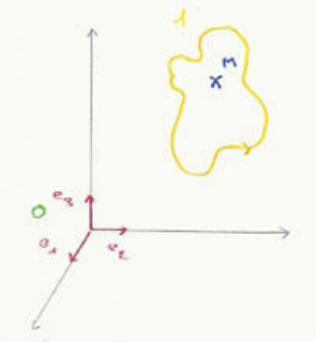
Étude cinétique. Soit la vitesse V ⃗ M 10 \vec V_{M10} V M 10
p ⃗ 10 = ∫ 1 V ⃗ M 10 d m = m ⋅ V ⃗ G 10 \vec p_{10} = \int_1 \vec V_{M10} \, dm = m \cdot \vec V_{G10} p 10 = ∫ 1 V M 10 d m = m ⋅ V G 10 σ ⃗ P 10 = ∫ 1 P M → ∧ V ⃗ M 10 d m \vec\sigma_{P10} = \int_1 \overrightarrow{PM} \wedge \vec V_{M10} \, dm σ P 10 = ∫ 1 P M ∧ V M 10 d m Si P P P σ ⃗ G 10 = I ‾ ‾ G b 1 1 ⋅ Ω ⃗ 10 \vec\sigma_{G10} = \overline{\overline{I}}^{\,1}_{Gb_1} \cdot \vec\Omega_{10} σ G 10 = I G b 1 1 ⋅ Ω 10
Si P P P σ ⃗ F 10 = I ‾ ‾ F b 1 1 ⋅ Ω ⃗ 10 \vec\sigma_{F10} = \overline{\overline{I}}^{\,1}_{Fb_1} \cdot \vec\Omega_{10} σ F 10 = I F b 1 1 ⋅ Ω 10
Étude dynamique. Soit l'accélération Γ ⃗ M 10 \vec\Gamma_{M10} Γ M 10
(résultante dynamique) d ⃗ 10 = ∫ 1 Γ ⃗ M 10 d m = ∫ 1 d ⃗ 0 d t V ⃗ M 10 d m = d 0 d t ∫ 1 V ⃗ M 10 d m = d 0 d t ( m V ⃗ G 10 ) = m Γ ⃗ G 10 \vec d_{10} = \int_1 \vec\Gamma_{M10} \, dm = \int_1 \vec d_0 dt \vec V_{M10} \, dm = \dfrac{d_0}{dt} \int_1 \vec V_{M10} \, dm = \dfrac{d_0}{dt}(m \vec V_{G10}) = m \vec\Gamma_{G10} d 10 = ∫ 1 Γ M 10 d m = ∫ 1 d 0 d t V M 10 d m = d t d 0 ∫ 1 V M 10 d m = d t d 0 ( m V G 10 ) = m Γ G 10
(moment dynamique) δ ⃗ P 10 = ∫ 1 P M → ∧ Γ ⃗ M 10 d m \vec\delta_{P10} = \int_1 \overrightarrow{PM} \wedge \vec\Gamma_{M10} \, dm δ P 10 = ∫ 1 P M ∧ Γ M 10 d m
Pour un point quelconque K K K δ K 10 = ∫ 1 K M → ∧ Γ ⃗ M 10 d m = ∫ 1 K P → ∧ Γ ⃗ M 10 d m + ∫ 1 P M → ∧ Γ ⃗ M 10 d m \delta_{K10} = \int_1 \overrightarrow{KM} \wedge \vec\Gamma_{M10} \, dm = \int_1 \overrightarrow{KP} \wedge \vec\Gamma_{M10} \, dm + \int_1 \overrightarrow{PM} \wedge \vec\Gamma_{M10} \, dm δ K 10 = ∫ 1 K M ∧ Γ M 10 d m = ∫ 1 K P ∧ Γ M 10 d m + ∫ 1 P M ∧ Γ M 10 d m
(torseur dynamique)
{ D 10 } = { d ⃗ 10 = m Γ ⃗ G 10 δ ⃗ P 10 = . \{D_{10}\} = \begin{cases} \vec d_{10} = m \vec\Gamma_{G10} \\ \vec\delta_{P10} = . \end{cases} { D 10 } = { d 10 = m Γ G 10 δ P 10 = .
Calcul du moment dynamique.
δ ⃗ P 10 = ∫ 1 P H → ∧ Γ ⃗ M 10 d m = ∫ 1 P M → ∧ d 0 V ⃗ M 10 d t d m = ∫ ( d 0 d t ( P M → ∧ V ⃗ M 10 ) − d 0 P M → d t ∧ V ⃗ M 10 ) d m = ∫ 1 d 0 d t ( P M → ∧ V ⃗ M 10 ) d m − ∫ 1 ( V ⃗ M 10 − V ⃗ P 10 ) ∧ V ⃗ M 10 d m = d 0 d t ∫ 1 P M → ∧ V ⃗ M 10 d m + ∫ 1 V ⃗ P 10 ∧ V ⃗ M 10 d m = d 0 d t σ ⃗ P 10 + V ⃗ P 10 ∧ ∫ 1 V ⃗ M 10 d m \begin{aligned}
\vec\delta_{P10} &= \int_1 \overrightarrow{PH} \wedge \vec\Gamma_{M10} \, dm = \int_1 \overrightarrow{PM} \wedge \frac{d_0 \vec V_{M10}}{dt} \, dm \\
&= \int \Big(\frac{d_0}{dt}(\overrightarrow{PM} \wedge \vec V_{M10}) - \frac{d_0 \overrightarrow{PM}}{dt} \wedge \vec V_{M10}\Big) dm \\
&= \int_1 \frac{d_0}{dt}(\overrightarrow{PM} \wedge \vec V_{M10}) \, dm - \int_1 (\vec V_{M10} - \vec V_{P10}) \wedge \vec V_{M10} \, dm \\
&= \frac{d_0}{dt} \int_1 \overrightarrow{PM} \wedge \vec V_{M10} \, dm + \int_1 \vec V_{P10} \wedge \vec V_{M10} \, dm \\
&= \frac{d_0}{dt} \vec\sigma_{P10} + \vec V_{P10} \wedge \int_1 \vec V_{M10} \, dm
\end{aligned} δ P 10 = ∫ 1 P H ∧ Γ M 10 d m = ∫ 1 P M ∧ d t d 0 V M 10 d m = ∫ ( d t d 0 ( P M ∧ V M 10 ) − d t d 0 P M ∧ V M 10 ) d m = ∫ 1 d t d 0 ( P M ∧ V M 10 ) d m − ∫ 1 ( V M 10 − V P 10 ) ∧ V M 10 d m = d t d 0 ∫ 1 P M ∧ V M 10 d m + ∫ 1 V P 10 ∧ V M 10 d m = d t d 0 σ P 10 + V P 10 ∧ ∫ 1 V M 10 d m δ ⃗ P 10 = d 0 d t σ ⃗ P 10 + V ⃗ P 10 ∧ m V ⃗ G 10 \vec\delta_{P10} = \frac{d_0}{dt} \vec\sigma_{P10} + \vec V_{P10} \wedge m \vec V_{G10} δ P 10 = d t d 0 σ P 10 + V P 10 ∧ m V G 10 On va considérer que P P P δ ⃗ G 10 = d 0 d t σ ⃗ G 10 \vec\delta_{G10} = \dfrac{d_0}{dt} \vec\sigma_{G10} δ G 10 = d t d 0 σ G 10 δ ⃗ F 10 = d 0 d t σ ⃗ F 10 \vec\delta_{F10} = \dfrac{d_0}{dt} \vec\sigma_{F10} δ F 10 = d t d 0 σ F 10
Principe fondamental de la dynamique
Énoncé. Le principe fondamental de la dynamique sur le solide 2 (de la centrifugeuse) s'exprime ainsi : le torseur des actions des forces extérieures de 2 sur 2 équivaut au torseur dynamique de 2 par rapport à 0. Ainsi le membre de droite peut se réécrire
{ D 20 } G 2 = { d ⃗ 20 = m 2 γ ⃗ G 20 δ ⃗ G ∈ 2 ∣ 0 = d 0 d t σ ⃗ G ∈ 2 ∣ 0 avec σ ⃗ G ∈ 2 ∣ 0 = I ‾ ‾ G b 2 2 ⋅ Ω ⃗ 20 \{D_{20}\}_{G_2} = \begin{cases} \vec d_{20} = m_2 \vec\gamma_{G20} \\ \vec\delta_{G \in 2|0} = \dfrac{d_0}{dt} \vec\sigma_{G \in 2|0} \ \text{avec} \ \vec\sigma_{G \in 2|0} = \overline{\overline{I}}^{\,2}_{Gb_2} \cdot \vec\Omega_{20} \end{cases} { D 20 } G 2 = ⎩ ⎨ ⎧ d 20 = m 2 γ G 20 δ G ∈ 2∣0 = d t d 0 σ G ∈ 2∣0 avec σ G ∈ 2∣0 = I G b 2 2 ⋅ Ω 20 Le membre de gauche peut aussi se réécrire
{ P 2 } G 2 = { − m 2 g z ⃗ 1 0 ⃗ \{P_2\}_{G_2} = \begin{cases} -m_2 g \vec z_1 \\ \vec 0 \end{cases} { P 2 } G 2 = { − m 2 g z 1 0 que l'on ajoute à
{ A 12 } = { R ⃗ 12 = x 12 x ⃗ 2 + y 12 y ⃗ 2 + z 12 z ⃗ 2 ϖ ⃗ A ∈ 1 ∣ 2 = L 12 x ⃗ 2 + M 12 y ⃗ 2 + N 12 z ⃗ 2 \{A_{12}\} = \begin{cases} \vec R_{12} = x_{12} \vec x_2 + y_{12} \vec y_2 + z_{12} \vec z_2 \\ \vec\varpi_{A \in 1|2} = L_{12} \vec x_2 + M_{12} \vec y_2 + N_{12} \vec z_2 \end{cases} { A 12 } = { R 12 = x 12 x 2 + y 12 y 2 + z 12 z 2 ϖ A ∈ 1∣2 = L 12 x 2 + M 12 y 2 + N 12 z 2 Cela conduit à l'expression du principe fondamental de la dynamique :
{ P 2 } G 2 + { A 12 } A → G 2 = { D 20 } G 2 \{P_2\}_{G_2} + \{A_{12}\}_{A \to G_2} = \{D_{20}\}_{G_2} { P 2 } G 2 + { A 12 } A → G 2 = { D 20 } G 2 Cela conduit à deux théorèmes, celui de la résultante dynamique et celui du moment dynamique.
Dans le problème de la centrifugeuse, on peut isoler 2, faire le bilan des actions extérieures sur 2 et en déduire le principe fondamental de la dynamique à 2 par rapport à 0. De plus on peut isoler 1, faire le bilan des actions extérieures sur 1 et en déduire le principe fondamental de la dynamique de 1 à 0. De plus, si on isole 1 et 2 et que l'on fait le bilan des forces extérieures sur 1 plus 2, on a le principe fondamental de la dynamique à 1 et 2, on retrouve le résultat précédent.
d ⃗ 10 = ∫ 1 γ ⃗ M ∈ 1 ∣ 0 d m \vec d_{10} = \int_1 \vec\gamma_{M \in 1|0} \, dm d 10 = ∫ 1 γ M ∈ 1∣0 d m d ⃗ 20 = ∫ 2 γ ⃗ M ∈ 2 ∣ 0 d m \vec d_{20} = \int_2 \vec\gamma_{M \in 2|0} \, dm d 20 = ∫ 2 γ M ∈ 2∣0 d m d ⃗ 12 ∣ 0 = d ⃗ 10 + d ⃗ 20 = ∫ 1 γ ⃗ M ∈ 1 ∣ 0 d m + ∫ 2 γ ⃗ M ∈ 2 ∣ 0 d m \vec d_{12|0} = \vec d_{10} + \vec d_{20} = \int_1 \vec\gamma_{M \in 1|0} \, dm + \int_2 \vec\gamma_{M \in 2|0} \, dm d 12∣0 = d 10 + d 20 = ∫ 1 γ M ∈ 1∣0 d m + ∫ 2 γ M ∈ 2∣0 d m δ ⃗ 12 ∣ 0 = δ ⃗ 10 + δ ⃗ 20 \vec\delta_{12|0} = \vec\delta_{10} + \vec\delta_{20} δ 12∣0 = δ 10 + δ 20
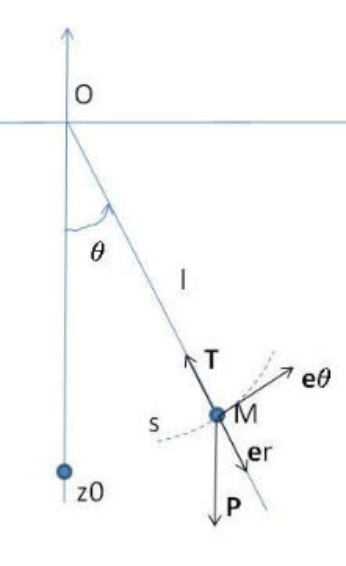
Exemple : le pendule simple.
{ V 10 } = { Ω ⃗ 10 = θ ˙ z ⃗ 0 V ⃗ O ∈ 1 ∣ 0 = 0 ⃗ \{V_{10}\} = \begin{cases} \vec\Omega_{10} = \dot\theta \vec z_0 \\ \vec V_{O \in 1|0} = \vec 0 \end{cases} { V 10 } = { Ω 10 = θ ˙ z 0 V O ∈ 1∣0 = 0 { C 10 } = { p ⃗ 10 = m 1 l θ ˙ ϕ ⃗ 1 σ ⃗ O ∈ 1 ∣ 0 = I ‾ ‾ O b 1 1 ⋅ θ ˙ z ⃗ 0 \{C_{10}\} = \begin{cases} \vec p_{10} = m_1 l \dot\theta \vec\phi_1 \\ \vec\sigma_{O \in 1|0} = \overline{\overline{I}}^{\,1}_{Ob_1} \cdot \dot\theta \vec z_0 \end{cases} { C 10 } = { p 10 = m 1 l θ ˙ ϕ 1 σ O ∈ 1∣0 = I O b 1 1 ⋅ θ ˙ z 0 { D 10 } = { d ⃗ 10 = m 1 l ( − θ ˙ 2 x ⃗ 1 + θ ¨ ϕ ⃗ 1 ) δ ⃗ O ∈ 1 ∣ 0 = d 0 d t σ ⃗ O ∈ 1 ∣ 0 \{D_{10}\} = \begin{cases} \vec d_{10} = m_1 l(-\dot\theta^2 \vec x_1 + \ddot\theta \vec\phi_1) \\ \vec\delta_{O \in 1|0} = \dfrac{d_0}{dt} \vec\sigma_{O \in 1|0} \end{cases} { D 10 } = ⎩ ⎨ ⎧ d 10 = m 1 l ( − θ ˙ 2 x 1 + θ ¨ ϕ 1 ) δ O ∈ 1∣0 = d t d 0 σ O ∈ 1∣0 { D 10 } O = { P 1 } G → O + { A 01 } O \{D_{10}\}_O = \{P_1\}_{G \to O} + \{A_{01}\}_O { D 10 } O = { P 1 } G → O + { A 01 } O On détermine la matrice d'inertie ; les deux premières colonnes sont nulles car elles sont multipliées par
Ω 10 = ( 0 0 θ ˙ ) \Omega_{10} = \begin{pmatrix} 0 \\ 0 \\ \dot\theta \end{pmatrix} Ω 10 = 0 0 θ ˙ Il reste donc − E -E − E − D -D − D C C C − E -E − E − F -F − F z z z C C C σ ⃗ O 10 = C θ ˙ z ⃗ 0 \vec\sigma_{O10} = C\dot\theta \vec z_0 σ O 10 = C θ ˙ z 0 δ ⃗ O ∈ 1 ∣ 0 = C θ ¨ z ⃗ 0 \vec\delta_{O \in 1|0} = C\ddot\theta \vec z_0 δ O ∈ 1∣0 = C θ ¨ z 0
{ m 1 l ( − θ ˙ 2 x ⃗ 1 + θ ¨ y ⃗ 1 ) δ ⃗ O ∈ 1 ∣ 0 = C θ ¨ z ⃗ 0 = { d ⃗ 10 = m g x ⃗ 0 δ ⃗ O ∈ 1 ∣ 0 = O G → ∧ m g x ⃗ 0 + { R ⃗ 01 = x 01 x ⃗ 1 + y 01 y ⃗ 1 + z 01 z ⃗ 1 m ⃗ O ∈ 0 ∣ 1 = L 01 x ⃗ 1 + M 01 y ⃗ 1 + N 01 z ⃗ 1 \begin{cases} m_1 l(-\dot\theta^2 \vec x_1 + \ddot\theta \vec y_1) \\ \vec\delta_{O \in 1|0} = C\ddot\theta \vec z_0 \end{cases}
= \begin{cases} \vec d_{10} = mg \vec x_0 \\ \vec\delta_{O \in 1|0} = \overrightarrow{OG} \wedge mg \vec x_0 \end{cases}
+ \begin{cases} \vec R_{01} = x_{01} \vec x_1 + y_{01} \vec y_1 + z_{01} \vec z_1 \\ \vec m_{O \in 0|1} = L_{01} \vec x_1 + M_{01} \vec y_1 + N_{01} \vec z_1 \end{cases} { m 1 l ( − θ ˙ 2 x 1 + θ ¨ y 1 ) δ O ∈ 1∣0 = C θ ¨ z 0 = { d 10 = m g x 0 δ O ∈ 1∣0 = O G ∧ m g x 0 + { R 01 = x 01 x 1 + y 01 y 1 + z 01 z 1 m O ∈ 0∣1 = L 01 x 1 + M 01 y 1 + N 01 z 1 On calcule la résultante selon la base 1, on a donc
{ − m 1 l θ ˙ 2 = m g cos ( θ ) + x 01 m 1 l θ ¨ = − m g sin ( θ ) + y 01 \begin{cases} -m_1 l \dot\theta^2 = mg\cos(\theta) + x_{01} \\ m_1 l \ddot\theta = -mg\sin(\theta) + y_{01} \end{cases} { − m 1 l θ ˙ 2 = m g cos ( θ ) + x 01 m 1 l θ ¨ = − m g sin ( θ ) + y 01 On calcule le moment selon la base 1 : C θ ¨ = − m g l sin ( θ ) + 0 C\ddot\theta = -mgl\sin(\theta) + 0 C θ ¨ = − m g l sin ( θ ) + 0
On résout l'équation du mouvement :
θ ¨ + m g l C sin θ = 0 \ddot\theta + \frac{mgl}{C} \sin\theta = 0 θ ¨ + C m g l sin θ = 0 La solution est de la forme θ = A sin ( ω 0 t ) + B cos ( ω 0 t ) \theta = A\sin(\omega_0 t) + B\cos(\omega_0 t) θ = A sin ( ω 0 t ) + B cos ( ω 0 t )
Théorème de l'énergie cinétique
Énoncé - démonstration. E C ∈ 1 ∣ 0 = 1 2 d m ⋅ V ⃗ M ∈ 1 ∣ 0 2 d m E_{C \in 1|0} = \frac{1}{2} dm \cdot \vec V_{M \in 1|0}^2 \, dm E C ∈ 1∣0 = 2 1 d m ⋅ V M ∈ 1∣0 2 d m 2 E C ∈ 1 ∣ 0 = { V 10 } × { C 10 } 2E_{C \in 1|0} = \{V_{10}\} \times \{C_{10}\} 2 E C ∈ 1∣0 = { V 10 } × { C 10 }
d d t E C ∈ 1 ∣ 0 = d d t ( ∫ 1 1 2 V ⃗ M ∈ 1 ∣ 0 2 d m ) = ∫ 1 d d t ( 1 2 V ⃗ M ∈ 1 ∣ 0 2 ) d m = ∫ 1 V ⃗ M ∈ 1 ∣ 0 ⋅ d d t V ⃗ M ∈ 1 ∣ 0 d m = ∫ 1 ( V ⃗ X ∈ 1 ∣ 0 + Ω ⃗ 10 ∧ X M → ) ⋅ γ ⃗ M ∈ 1 ∣ 0 d m = ∫ 1 V ⃗ X ∈ 1 ∣ 0 ⋅ γ ⃗ M ∈ 1 ∣ 0 d m + ∫ 1 ( Ω ⃗ 10 ∧ X M → ) ⋅ γ ⃗ M ∈ 1 ∣ 0 d m = V ⃗ X ∈ 1 ∣ 0 ⋅ ∫ γ ⃗ M ∈ 1 ∣ 0 d m + ∫ 1 Ω ⃗ 10 ( X M → ∧ γ ⃗ M ∈ 1 ∣ 0 ) d m = V ⃗ X ∈ 1 ∣ 0 ⋅ d ⃗ 10 + Ω ⃗ 10 δ ⃗ X ∈ 1 ∣ 0 \begin{aligned}
\frac{d}{dt} E_{C \in 1|0} &= \frac{d}{dt}\Big(\int_1 \frac{1}{2} \vec V_{M \in 1|0}^2 \, dm\Big) = \int_1 \frac{d}{dt}\Big(\frac{1}{2} \vec V_{M \in 1|0}^2\Big) dm = \int_1 \vec V_{M \in 1|0} \cdot \frac{d}{dt} \vec V_{M \in 1|0} \, dm = \int_1 (\vec V_{X \in 1|0} + \vec\Omega_{10} \wedge \overrightarrow{XM}) \cdot \vec\gamma_{M \in 1|0} \, dm \\
&= \int_1 \vec V_{X \in 1|0} \cdot \vec\gamma_{M \in 1|0} \, dm + \int_1 (\vec\Omega_{10} \wedge \overrightarrow{XM}) \cdot \vec\gamma_{M \in 1|0} \, dm = \vec V_{X \in 1|0} \cdot \int \vec\gamma_{M \in 1|0} \, dm + \int_1 \vec\Omega_{10} (\overrightarrow{XM} \wedge \vec\gamma_{M \in 1|0}) \, dm \\
&= \vec V_{X \in 1|0} \cdot \vec d_{10} + \vec\Omega_{10} \vec\delta_{X \in 1|0}
\end{aligned} d t d E C ∈ 1∣0 = d t d ( ∫ 1 2 1 V M ∈ 1∣0 2 d m ) = ∫ 1 d t d ( 2 1 V M ∈ 1∣0 2 ) d m = ∫ 1 V M ∈ 1∣0 ⋅ d t d V M ∈ 1∣0 d m = ∫ 1 ( V X ∈ 1∣0 + Ω 10 ∧ X M ) ⋅ γ M ∈ 1∣0 d m = ∫ 1 V X ∈ 1∣0 ⋅ γ M ∈ 1∣0 d m + ∫ 1 ( Ω 10 ∧ X M ) ⋅ γ M ∈ 1∣0 d m = V X ∈ 1∣0 ⋅ ∫ γ M ∈ 1∣0 d m + ∫ 1 Ω 10 ( X M ∧ γ M ∈ 1∣0 ) d m = V X ∈ 1∣0 ⋅ d 10 + Ω 10 δ X ∈ 1∣0 On a donc
d d t E C ∈ 1 ∣ 0 = V ⃗ X ∈ 1 ∣ 0 ⋅ d ⃗ 10 + Ω ⃗ 10 ⋅ δ ⃗ X ∈ 1 ∣ 0 \frac{d}{dt} E_{C \in 1|0} = \vec V_{X \in 1|0} \cdot \vec d_{10} + \vec\Omega_{10} \cdot \vec\delta_{X \in 1|0} d t d E C ∈ 1∣0 = V X ∈ 1∣0 ⋅ d 10 + Ω 10 ⋅ δ X ∈ 1∣0 d d t E C ∈ 1 ∣ 0 = { V 10 } { D 10 } \frac{d}{dt} E_{C \in 1|0} = \{V_{10}\} \{D_{10}\} d t d E C ∈ 1∣0 = { V 10 } { D 10 } Énoncé du principe fondamental de la dynamique :
{ D 10 } { V 10 } = { A 1 ‾ ∣ 1 } { V 10 } \{D_{10}\} \{V_{10}\} = \big\{A_{\overline{1}|1}\big\} \{V_{10}\} { D 10 } { V 10 } = { A 1 ∣1 } { V 10 } d d t E C ∈ 1 ∣ 0 = { R ⃗ 1 ‾ ∣ 1 m ⃗ y ∈ 1 ‾ ∣ 1 × { Ω ⃗ 10 V ⃗ y ∈ 1 ∣ 0 \frac{d}{dt} E_{C \in 1|0} = \begin{cases} \vec R_{\overline{1}|1} \\ \vec m_{y \in \overline{1}|1} \end{cases} \times \begin{cases} \vec\Omega_{10} \\ \vec V_{y \in 1|0} \end{cases} d t d E C ∈ 1∣0 = { R 1 ∣1 m y ∈ 1 ∣1 × { Ω 10 V y ∈ 1∣0 On peut donc en déduire
d d t E C ∈ 1 ∣ 0 = P 1 ‾ ∣ 1 \frac{d}{dt} E_{C \in 1|0} = P_{\overline{1}|1} d t d E C ∈ 1∣0 = P 1 ∣1 Exemple : pendule simple. 2 E C ∈ 1 ∣ 0 = { V 10 } × { C 10 } 2E_{C \in 1|0} = \{V_{10}\} \times \{C_{10}\} 2 E C ∈ 1∣0 = { V 10 } × { C 10 }
2 E C ∈ 1 ∣ 0 = { Ω ⃗ 10 = θ ˙ z ⃗ V ⃗ G ∈ 1 ∣ 0 = L θ ˙ y ⃗ 1 × { p ⃗ 10 = m 1 L θ ˙ y ⃗ 1 σ ⃗ G ∈ 1 ∣ 0 = I ‾ ‾ G b 1 1 ⋅ Ω ⃗ 10 = m 1 L 2 θ ˙ 2 2E_{C \in 1|0} = \begin{cases} \vec\Omega_{10} = \dot\theta \vec z \\ \vec V_{G \in 1|0} = L\dot\theta \vec y_1 \end{cases}
\times \begin{cases} \vec p_{10} = m_1 L \dot\theta \vec y_1 \\ \vec\sigma_{G \in 1|0} \end{cases}
= \overline{\overline{I}}^{\,1}_{Gb_1} \cdot \vec\Omega_{10} = m_1 L^2 \dot\theta^2 2 E C ∈ 1∣0 = { Ω 10 = θ ˙ z V G ∈ 1∣0 = L θ ˙ y 1 × { p 10 = m 1 L θ ˙ y 1 σ G ∈ 1∣0 = I G b 1 1 ⋅ Ω 10 = m 1 L 2 θ ˙ 2 d d t 2 E C ∈ 1 ∣ 0 = m 1 L 2 2 θ ˙ θ ¨ \frac{d}{dt} 2E_{C \in 1|0} = m_1 L^2 2\dot\theta\ddot\theta d t d 2 E C ∈ 1∣0 = m 1 L 2 2 θ ˙ θ ¨ Actions 1 ‾ ∣ 1 \overline{1}|1 1 ∣1
{ m g x ⃗ 0 0 ⃗ G { Ω ⃗ 10 V ⃗ G ∈ 1 ∣ 0 = L θ ˙ y ⃗ 1 = m g L θ ˙ x ⃗ 0 y ⃗ 1 = − m g L θ ˙ sin ( θ ) \begin{cases} mg \vec x_0 \\ \vec 0 \end{cases}_G
\begin{cases} \vec\Omega_{10} \\ \vec V_{G \in 1|0} = L\dot\theta \vec y_1 \end{cases}
= mgL\dot\theta \vec x_0 \vec y_1 = -mgL\dot\theta\sin(\theta) { m g x 0 0 G { Ω 10 V G ∈ 1∣0 = L θ ˙ y 1 = m g L θ ˙ x 0 y 1 = − m g L θ ˙ sin ( θ ) et de contact :
{ x 01 x ⃗ 1 + y 01 y ⃗ 1 + z 01 z ⃗ 1 L 01 x ⃗ 1 + M 01 y ⃗ 1 + N 01 z ⃗ 1 × { Ω ⃗ 10 = θ ˙ z ⃗ V ⃗ O ∈ 1 ∣ 0 = 0 ⃗ = 0 \begin{cases} x_{01} \vec x_1 + y_{01} \vec y_1 + z_{01} \vec z_1 \\ L_{01} \vec x_1 + M_{01} \vec y_1 + N_{01} \vec z_1 \end{cases}
\times \begin{cases} \vec\Omega_{10} = \dot\theta \vec z \\ \vec V_{O \in 1|0} = \vec 0 \end{cases} = 0 { x 01 x 1 + y 01 y 1 + z 01 z 1 L 01 x 1 + M 01 y 1 + N 01 z 1 × { Ω 10 = θ ˙ z V O ∈ 1∣0 = 0 = 0 Ainsi on peut écrire
m 1 L 2 θ ˙ θ ¨ = − m 1 g L θ ˙ sin ( θ ) m_1 L^2 \dot\theta\ddot\theta = -m_1 g L \dot\theta \sin(\theta) m 1 L 2 θ ˙ θ ¨ = − m 1 g L θ ˙ sin ( θ ) θ ¨ + g L sin ( θ ) = 0 e ˊ quation du mouvement \ddot\theta + \frac{g}{L} \sin(\theta) = 0 \quad \text{équation du mouvement} θ ¨ + L g sin ( θ ) = 0 e ˊ quation du mouvement