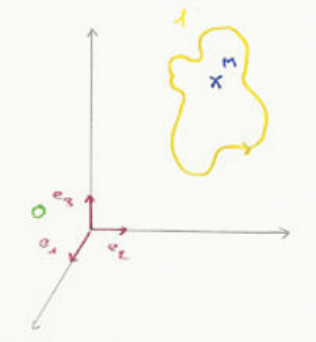
La quantité de mouvement
Soit une masse ponctuelle, alors la quantité de mouvement est définie par :
m ⋅ v ⃗ M ∣ O m \cdot \vec v_{M|O} m ⋅ v M ∣ O Soit un ensemble de masses ponctuelles, alors la quantité de mouvement est définie par :
∑ i = 1 n m i v ⃗ M i ∣ 0 \sum_{i=1}^{n} m_i \vec v_{M_i|0} i = 1 ∑ n m i v M i ∣0 Soit un système discret, alors la quantité de mouvement est définie par :
∑ i = 1 n m i v ⃗ M i ∣ 0 \sum_{i=1}^{n} m_i \vec v_{M_i|0} i = 1 ∑ n m i v M i ∣0 En effet, par la règle du barycentre on obtient : m T ⋅ O G → = ∑ i = 1 n m i O M i → m_T \cdot \overrightarrow{OG} = \displaystyle\sum_{i=1}^{n} m_i \overrightarrow{OM_i} m T ⋅ O G = i = 1 ∑ n m i O M i
m T ⋅ G ⃗ ∣ 0 m_T \cdot \vec G|0 m T ⋅ G ∣0 Pour des masses élémentaires contenues dans un solide, c'est-à-dire un système continu, la quantité de mouvement se calcule grâce à la somme des masses élémentaires d m V ⃗ M 1 ∣ 0 dm \vec V_{M_1|0} d m V M 1 ∣0
∫ 1 v ⃗ M 1 ∣ 0 ⋅ d m = ∫ 1 d 0 O M → d t ⋅ d m = d 0 d t { ∫ 1 O M → d t } \int_1 \vec v_{M_1|0} \cdot dm = \int_1 \frac{d_0 \overrightarrow{OM}}{dt} \cdot dm = \frac{d_0}{dt} \Big\{ \int_1 \overrightarrow{OM} dt \Big\} ∫ 1 v M 1 ∣0 ⋅ d m = ∫ 1 d t d 0 O M ⋅ d m = d t d 0 { ∫ 1 O M d t } Par conséquent :
m T ⋅ O G → T = ∫ 1 O M → ⋅ d m th e ˊ or e ˋ me du barycentre m_T \cdot \overrightarrow{OG}_T = \int_1 \overrightarrow{OM} \cdot dm \quad \text{théorème du barycentre} m T ⋅ O G T = ∫ 1 O M ⋅ d m th e ˊ or e ˋ me du barycentre ∫ 1 d m ⇒ P ⃗ 10 = d 0 d t { m 1 ⋅ O G → } = m 1 d 0 O G → d t = m 1 v ⃗ G ∈ 1 ∣ 0 \int_1 dm \Rightarrow \vec P_{10} = \frac{d_0}{dt} \big\{ m_1 \cdot \overrightarrow{OG} \big\} = m_1 \frac{d_0 \overrightarrow{OG}}{dt} = m_1 \vec v_{G \in 1|0} ∫ 1 d m ⇒ P 10 = d t d 0 { m 1 ⋅ O G } = m 1 d t d 0 O G = m 1 v G ∈ 1∣0 P ⃗ 10 = ∫ 1 v ⃗ M ∈ 1 ∣ 0 d m = m 1 v ⃗ G ∈ 1 ∣ 0 \vec P_{10} = \int_1 \vec v_{M \in 1|0} \, dm = m_1 \vec v_{G \in 1|0} P 10 = ∫ 1 v M ∈ 1∣0 d m = m 1 v G ∈ 1∣0 Moment
On définit le moment de la quantité de mouvement en O O O
O M → ∧ v ⃗ M ∣ O ⋅ m = ∑ i = 1 n O M i → ∧ v ⃗ M ∈ i ∣ 0 ⋅ m i \overrightarrow{OM} \wedge \vec v_{M|O} \cdot m = \sum_{i=1}^{n} \overrightarrow{OM_i} \wedge \vec v_{M \in i|0} \cdot m_i O M ∧ v M ∣ O ⋅ m = i = 1 ∑ n O M i ∧ v M ∈ i ∣0 ⋅ m i Pour un système continu on obtient
σ ⃗ O 10 = ∫ 1 O M → ∧ v ⃗ M ∈ 1 ∣ 0 ⋅ d m \vec\sigma_{O10} = \int_1 \overrightarrow{OM} \wedge \vec v_{M \in 1|0} \cdot dm σ O 10 = ∫ 1 O M ∧ v M ∈ 1∣0 ⋅ d m On l'exprime en O ′ O' O ′
σ ⃗ O ′ 10 = ∫ 1 O ′ M → ∧ V ⃗ M 10 d m = ∫ 1 O ′ O → ∧ v ⃗ M 10 d m + ∫ 1 O M → ∧ v ⃗ M 10 d m = O ′ O → ∧ P ⃗ 10 + σ ⃗ O 10 \vec\sigma_{O'10} = \int_1 \overrightarrow{O'M} \wedge \vec V_{M10} \, dm = \int_1 \overrightarrow{O'O} \wedge \vec v_{M10} \, dm + \int_1 \overrightarrow{OM} \wedge \vec v_{M10} \, dm = \overrightarrow{O'O} \wedge \vec P_{10} + \vec\sigma_{O10} σ O ′ 10 = ∫ 1 O ′ M ∧ V M 10 d m = ∫ 1 O ′ O ∧ v M 10 d m + ∫ 1 O M ∧ v M 10 d m = O ′ O ∧ P 10 + σ O 10 On conclut donc que
σ ⃗ O ′ 10 = σ ⃗ O 10 + O ′ O → ∧ P ⃗ 10 \vec\sigma_{O'10} = \vec\sigma_{O10} + \overrightarrow{O'O} \wedge \vec P_{10} σ O ′ 10 = σ O 10 + O ′ O ∧ P 10 Calcul du moment cinétique
On a
{ C 10 } = { P ⃗ 10 = m 1 V ⃗ G 10 σ ⃗ O 10 = ∫ 1 O M → ∧ V ⃗ M 10 d m → { idem σ ⃗ O ′ 10 = σ ⃗ O 10 + O ′ O → ∧ p ⃗ 10 \{C_{10}\} = \begin{cases} \vec P_{10} = m_1 \vec V_{G10} \\ \vec\sigma_{O10} = \int_1 \overrightarrow{OM} \wedge \vec V_{M10} \, dm \end{cases}
\to
\begin{cases} \text{idem} \\ \vec\sigma_{O'10} = \vec\sigma_{O10} + \overrightarrow{O'O} \wedge \vec p_{10} \end{cases} { C 10 } = { P 10 = m 1 V G 10 σ O 10 = ∫ 1 O M ∧ V M 10 d m → { idem σ O ′ 10 = σ O 10 + O ′ O ∧ p 10 En un point du solide, en G G G
σ ⃗ K 10 = σ ⃗ G 10 + K G → ∧ p ⃗ 10 \vec\sigma_{K10} = \vec\sigma_{G10} + \overrightarrow{KG} \wedge \vec p_{10} σ K 10 = σ G 10 + K G ∧ p 10 Avec
σ ⃗ G 10 = ∫ 1 G M → ∧ V ⃗ M 10 d m = ∫ 1 G M → ∧ ( V ⃗ G 10 + Ω ⃗ 10 ∧ G M → ) d m = ∫ 1 G M → ∧ V ⃗ G 10 d m + ∫ 1 G M → ∧ ( Ω ⃗ 10 ∧ G M → ) d m = ∫ 1 − V ⃗ G 10 ∧ G M → d m + ∫ 1 [ ( G M → ⋅ G H → ) Ω ⃗ 10 − ( G H → ⋅ Ω ⃗ 10 ) ⋅ G H → ] d m \begin{aligned}
\vec\sigma_{G10} &= \int_1 \overrightarrow{GM} \wedge \vec V_{M10} \, dm = \int_1 \overrightarrow{GM} \wedge (\vec V_{G10} + \vec\Omega_{10} \wedge \overrightarrow{GM}) \, dm \\
&= \int_1 \overrightarrow{GM} \wedge \vec V_{G10} \, dm + \int_1 \overrightarrow{GM} \wedge (\vec\Omega_{10} \wedge \overrightarrow{GM}) \, dm = \int_1 -\vec V_{G10} \wedge \overrightarrow{GM} \, dm + \int_1 \big[(\overrightarrow{GM} \cdot \overrightarrow{GH}) \vec\Omega_{10} - (\overrightarrow{GH} \cdot \vec\Omega_{10}) \cdot \overrightarrow{GH}\big] dm
\end{aligned} σ G 10 = ∫ 1 GM ∧ V M 10 d m = ∫ 1 GM ∧ ( V G 10 + Ω 10 ∧ GM ) d m = ∫ 1 GM ∧ V G 10 d m + ∫ 1 GM ∧ ( Ω 10 ∧ GM ) d m = ∫ 1 − V G 10 ∧ GM d m + ∫ 1 [ ( GM ⋅ G H ) Ω 10 − ( G H ⋅ Ω 10 ) ⋅ G H ] d m Or ∫ 1 − V ⃗ G 10 ∧ G H → d m = − V ⃗ G 10 ∧ ∫ 1 G M → d m = 0 ⃗ \displaystyle\int_1 -\vec V_{G10} \wedge \overrightarrow{GH} \, dm = -\vec V_{G10} \wedge \int_1 \overrightarrow{GM} \, dm = \vec 0 ∫ 1 − V G 10 ∧ G H d m = − V G 10 ∧ ∫ 1 GM d m = 0 m ⋅ O G → = ∫ 1 O G → ⋅ d m m \cdot \overrightarrow{OG} = \int_1 \overrightarrow{OG} \cdot dm m ⋅ O G = ∫ 1 O G ⋅ d m G G G m G G → = ∫ 1 G M → ⋅ d m = 0 m \overrightarrow{GG} = \int_1 \overrightarrow{GM} \cdot dm = 0 m GG = ∫ 1 GM ⋅ d m = 0
On s'intéresse à ∫ 1 [ ( G M → ⋅ G H → ) Ω ⃗ 10 − ( G H → ⋅ Ω ⃗ 10 ) ⋅ G H → ] d m \int_1 \big[(\overrightarrow{GM} \cdot \overrightarrow{GH}) \vec\Omega_{10} - (\overrightarrow{GH} \cdot \vec\Omega_{10}) \cdot \overrightarrow{GH}\big] dm ∫ 1 [ ( GM ⋅ G H ) Ω 10 − ( G H ⋅ Ω 10 ) ⋅ G H ] d m R 1 ( G , x ⃗ 1 , x ⃗ 2 , x ⃗ 3 ) R_1(G, \vec x_1, \vec x_2, \vec x_3) R 1 ( G , x 1 , x 2 , x 3 ) G H → = x x ⃗ 1 + y y ⃗ 1 + z z ⃗ 1 \overrightarrow{GH} = x \vec x_1 + y \vec y_1 + z \vec z_1 G H = x x 1 + y y 1 + z z 1 Ω ⃗ 10 = ω x x ⃗ 1 + ω y y ⃗ 1 + ω z z ⃗ 1 \vec\Omega_{10} = \omega_x \vec x_1 + \omega_y \vec y_1 + \omega_z \vec z_1 Ω 10 = ω x x 1 + ω y y 1 + ω z z 1
Puisqu'on a l'intégrale nulle par le théorème du barycentre on peut écrire :
σ ⃗ G 10 = ∫ 1 [ ( x 2 + y 2 + z 2 ) ( ω x x ⃗ 1 + ω y y ⃗ 1 + ω z z ⃗ 1 ) − ( x ω x + y ω y + z ω z ) ( x x ⃗ 1 + y y ⃗ 1 + z z ⃗ 1 ) ] d m = ∫ 1 [ x ⃗ 1 ( x 2 ω x − x 2 ω x + ( y 2 + z 2 ) ω x ) − x ⃗ 1 x y ω y − x ⃗ 1 x z ω z + y ⃗ 1 ( z 2 + x 2 ) ω y − y ⃗ 1 x y ω x − y ⃗ 1 y z ω z + z ⃗ 1 ( x 2 + y 2 ) ω z − z ⃗ 1 z x ω x − z ⃗ 1 z y ω y ] d m = x ⃗ 1 { ω x ∫ 1 ( y 2 + z 2 ) d m − ω y ∫ 1 x y d m − ω z ∫ 1 x z d m } + y ⃗ 1 { − ω x ∫ 1 x y d m + ω y ∫ 1 ( z 2 + x 2 ) d m − ω z ∫ 1 y z d m } + z ⃗ 1 { − ω x ∫ 1 x z d m − ω y ∫ 1 y z d m + ω z ∫ 1 ( x 2 + y 2 ) d m } \begin{aligned}
\vec\sigma_{G10} &= \int_1 \big[(x^2 + y^2 + z^2)(\omega_x \vec x_1 + \omega_y \vec y_1 + \omega_z \vec z_1) - (x\omega_x + y\omega_y + z\omega_z)(x \vec x_1 + y \vec y_1 + z \vec z_1)\big] dm \\
&= \int_1 \big[\vec x_1\big(x^2\omega_x - x^2\omega_x + (y^2 + z^2)\omega_x\big) - \vec x_1 xy\omega_y - \vec x_1 xz\omega_z + \vec y_1 (z^2 + x^2)\omega_y - \vec y_1 xy\omega_x - \vec y_1 yz\omega_z \\
&\qquad + \vec z_1 (x^2 + y^2)\omega_z - \vec z_1 zx\omega_x - \vec z_1 zy\omega_y\big] dm \\
&= \vec x_1 \Big\{ \omega_x \int_1 (y^2 + z^2) dm - \omega_y \int_1 xy\,dm - \omega_z \int_1 xz\,dm \Big\} \\
&\quad + \vec y_1 \Big\{ -\omega_x \int_1 xy\,dm + \omega_y \int_1 (z^2 + x^2) dm - \omega_z \int_1 yz\,dm \Big\} \\
&\quad + \vec z_1 \Big\{ -\omega_x \int_1 xz\,dm - \omega_y \int_1 yz\,dm + \omega_z \int_1 (x^2 + y^2) dm \Big\}
\end{aligned} σ G 10 = ∫ 1 [ ( x 2 + y 2 + z 2 ) ( ω x x 1 + ω y y 1 + ω z z 1 ) − ( x ω x + y ω y + z ω z ) ( x x 1 + y y 1 + z z 1 ) ] d m = ∫ 1 [ x 1 ( x 2 ω x − x 2 ω x + ( y 2 + z 2 ) ω x ) − x 1 x y ω y − x 1 x z ω z + y 1 ( z 2 + x 2 ) ω y − y 1 x y ω x − y 1 y z ω z + z 1 ( x 2 + y 2 ) ω z − z 1 z x ω x − z 1 z y ω y ] d m = x 1 { ω x ∫ 1 ( y 2 + z 2 ) d m − ω y ∫ 1 x y d m − ω z ∫ 1 x z d m } + y 1 { − ω x ∫ 1 x y d m + ω y ∫ 1 ( z 2 + x 2 ) d m − ω z ∫ 1 y z d m } + z 1 { − ω x ∫ 1 x z d m − ω y ∫ 1 y z d m + ω z ∫ 1 ( x 2 + y 2 ) d m } σ ⃗ G 10 = ( ∫ 1 ( y 2 + z 2 ) d m − ∫ 1 x y d m − ∫ 1 x z d m − ∫ 1 x y d m ∫ 1 ( z 2 + x 2 ) d m − ∫ 1 y z d m − ∫ 1 x z d m − ∫ 1 y z d m ∫ 1 ( x 2 + y 2 ) d m ) ( ω x ω y ω z ) \vec\sigma_{G10} = \begin{pmatrix}
\int_1 (y^2 + z^2) dm & -\int_1 xy\,dm & -\int_1 xz\,dm \\
-\int_1 xy\,dm & \int_1 (z^2 + x^2) dm & -\int_1 yz\,dm \\
-\int_1 xz\,dm & -\int_1 yz\,dm & \int_1 (x^2 + y^2) dm
\end{pmatrix}
\begin{pmatrix} \omega_x \\ \omega_y \\ \omega_z \end{pmatrix} σ G 10 = ∫ 1 ( y 2 + z 2 ) d m − ∫ 1 x y d m − ∫ 1 x z d m − ∫ 1 x y d m ∫ 1 ( z 2 + x 2 ) d m − ∫ 1 y z d m − ∫ 1 x z d m − ∫ 1 y z d m ∫ 1 ( x 2 + y 2 ) d m ω x ω y ω z On peut donc la réduire à
( A G − F G − E G − F G B G − D G − E G − D G C G ) \begin{pmatrix} A_G & -F_G & -E_G \\ -F_G & B_G & -D_G \\ -E_G & -D_G & C_G \end{pmatrix} A G − F G − E G − F G B G − D G − E G − D G C G En un point du solide, en F F F V ⃗ F 10 = 0 ⃗ \vec V_{F10} = \vec 0 V F 10 = 0 σ ⃗ K 10 \vec\sigma_{K10} σ K 10
σ ⃗ K 10 = σ ⃗ F 10 + K F → ∧ p ⃗ 10 σ ⃗ F 10 = ∫ 1 F M → ∧ V ⃗ M 10 d m = ∫ 1 F M → ∧ ( V ⃗ F 10 + Ω ⃗ 10 ∧ F M → ) d m σ ⃗ F 10 = ∫ 1 F M → ∧ ( Ω ⃗ 10 ∧ F M → ) d m σ ⃗ F 10 = I ‾ ‾ F b 1 1 ⋅ Ω ⃗ 10 \begin{aligned}
\vec\sigma_{K10} &= \vec\sigma_{F10} + \overrightarrow{KF} \wedge \vec p_{10} \\
\vec\sigma_{F10} &= \int_1 \overrightarrow{FM} \wedge \vec V_{M10} \, dm = \int_1 \overrightarrow{FM} \wedge (\vec V_{F10} + \vec\Omega_{10} \wedge \overrightarrow{FM}) \, dm \\
\vec\sigma_{F10} &= \int_1 \overrightarrow{FM} \wedge (\vec\Omega_{10} \wedge \overrightarrow{FM}) \, dm \\
\vec\sigma_{F10} &= \overline{\overline{I}}^{\,1}_{Fb_1} \cdot \vec\Omega_{10}
\end{aligned} σ K 10 σ F 10 σ F 10 σ F 10 = σ F 10 + K F ∧ p 10 = ∫ 1 F M ∧ V M 10 d m = ∫ 1 F M ∧ ( V F 10 + Ω 10 ∧ F M ) d m = ∫ 1 F M ∧ ( Ω 10 ∧ F M ) d m = I F b 1 1 ⋅ Ω 10 où F M → = x x ⃗ 1 + y y ⃗ 1 + z z ⃗ 1 \overrightarrow{FM} = x \vec x_1 + y \vec y_1 + z \vec z_1 F M = x x 1 + y y 1 + z z 1 Ω ⃗ 10 = ω x x ⃗ 1 + ω y y ⃗ 1 + ω z z ⃗ 1 \vec\Omega_{10} = \omega_x \vec x_1 + \omega_y \vec y_1 + \omega_z \vec z_1 Ω 10 = ω x x 1 + ω y y 1 + ω z z 1
Énergie cinétique
Pour la masse élémentaire, l'énergie cinétique est 1 2 d m ⋅ V ⃗ M 10 2 \frac{1}{2} dm \cdot \vec V_{M10}^2 2 1 d m ⋅ V M 10 2 E C 10 = 1 2 ∫ 1 V ⃗ M 10 2 ⋅ d m E_{C10} = \frac{1}{2}\int_1 \vec V_{M10}^2 \cdot dm E C 10 = 2 1 ∫ 1 V M 10 2 ⋅ d m
2 E C 10 = ∫ 1 V ⃗ M 10 2 d m = ∫ 1 ( V ⃗ A 10 + Ω ⃗ 10 ∧ A M → ) ⋅ V ⃗ M 10 d m = ∫ 1 V ⃗ A 10 ⋅ V ⃗ M 10 d m + ∫ 1 ( Ω ⃗ 10 ∧ A M → ) V ⃗ M 10 d m = V ⃗ A 10 ⋅ ∫ 1 V ⃗ M 10 d m + ∫ 1 Ω ⃗ 10 ( A M → ∧ V ⃗ M 10 ) d m = V ⃗ A 10 ⋅ p ⃗ 10 + Ω ⃗ 10 ⋅ σ ⃗ A 10 \begin{aligned}
2E_{C10} &= \int_1 \vec V_{M10}^2 \, dm = \int_1 (\vec V_{A10} + \vec\Omega_{10} \wedge \overrightarrow{AM}) \cdot \vec V_{M10} \, dm = \int_1 \vec V_{A10} \cdot \vec V_{M10} \, dm + \int_1 (\vec\Omega_{10} \wedge \overrightarrow{AM}) \vec V_{M10} \, dm \\
&= \vec V_{A10} \cdot \int_1 \vec V_{M10} \, dm + \int_1 \vec\Omega_{10} (\overrightarrow{AM} \wedge \vec V_{M10}) \, dm = \vec V_{A10} \cdot \vec p_{10} + \vec\Omega_{10} \cdot \vec\sigma_{A10}
\end{aligned} 2 E C 10 = ∫ 1 V M 10 2 d m = ∫ 1 ( V A 10 + Ω 10 ∧ A M ) ⋅ V M 10 d m = ∫ 1 V A 10 ⋅ V M 10 d m + ∫ 1 ( Ω 10 ∧ A M ) V M 10 d m = V A 10 ⋅ ∫ 1 V M 10 d m + ∫ 1 Ω 10 ( A M ∧ V M 10 ) d m = V A 10 ⋅ p 10 + Ω 10 ⋅ σ A 10 On peut donc réécrire l'énergie cinétique :
2 E C 10 = { Ω ⃗ 10 V ⃗ A 10 × { p ⃗ 10 σ ⃗ A 10 ⇔ 2 E C 10 = { V 10 } A × { C 10 } A = { V 10 } G × { C 10 } G 2E_{C10} = \begin{cases} \vec\Omega_{10} \\ \vec V_{A10} \end{cases} \times \begin{cases} \vec p_{10} \\ \vec\sigma_{A10} \end{cases}
\Leftrightarrow 2E_{C10} = \{V_{10}\}_A \times \{C_{10}\}_A = \{V_{10}\}_G \times \{C_{10}\}_G 2 E C 10 = { Ω 10 V A 10 × { p 10 σ A 10 ⇔ 2 E C 10 = { V 10 } A × { C 10 } A = { V 10 } G × { C 10 } G Au point G G G
2 E C 10 = { Ω ⃗ 10 V ⃗ G 10 × { m V ⃗ G 10 σ ⃗ G 10 = m V ⃗ G 10 2 + Ω ⃗ 10 ⋅ σ ⃗ G 10 2E_{C10} = \begin{cases} \vec\Omega_{10} \\ \vec V_{G10} \end{cases} \times \begin{cases} m \vec V_{G10} \\ \vec\sigma_{G10} \end{cases} = m \vec V_{G10}^2 + \vec\Omega_{10} \cdot \vec\sigma_{G10} 2 E C 10 = { Ω 10 V G 10 × { m V G 10 σ G 10 = m V G 10 2 + Ω 10 ⋅ σ G 10 Au point F F F V ⃗ F 10 = 0 ⃗ \vec V_{F10} = \vec 0 V F 10 = 0
2 E C 10 = { Ω ⃗ 10 V ⃗ F 10 × { m V ⃗ G 10 σ ⃗ F 10 = Ω ⃗ 10 ⋅ σ ⃗ F 10 2E_{C10} = \begin{cases} \vec\Omega_{10} \\ \vec V_{F10} \end{cases} \times \begin{cases} m \vec V_{G10} \\ \vec\sigma_{F10} \end{cases} = \vec\Omega_{10} \cdot \vec\sigma_{F10} 2 E C 10 = { Ω 10 V F 10 × { m V G 10 σ F 10 = Ω 10 ⋅ σ F 10 Lors du mouvement de translation de 1 par rapport à 0, on a Ω 10 = 0 \Omega_{10} = 0 Ω 10 = 0
2 E C 10 = { 0 ⃗ V ⃗ G 10 × { m V ⃗ G 10 − = m V ⃗ G 10 2 2E_{C10} = \begin{cases} \vec 0 \\ \vec V_{G10} \end{cases} \times \begin{cases} m \vec V_{G10} \\ - \end{cases} = m \vec V_{G10}^2 2 E C 10 = { 0 V G 10 × { m V G 10 − = m V G 10 2 Lors du mouvement de rotation autour d'un axe fixe, on a
2 E C 10 = { Ω ⃗ 10 V ⃗ F 10 = 0 ⃗ × { m V ⃗ G 10 σ ⃗ F 10 = Ω ⃗ 10 ⋅ σ ⃗ F 10 2E_{C10} = \begin{cases} \vec\Omega_{10} \\ \vec V_{F10} = \vec 0 \end{cases} \times \begin{cases} m \vec V_{G10} \\ \vec\sigma_{F10} \end{cases} = \vec\Omega_{10} \cdot \vec\sigma_{F10} 2 E C 10 = { Ω 10 V F 10 = 0 × { m V G 10 σ F 10 = Ω 10 ⋅ σ F 10 donc 2 E C 10 = Ω ⃗ 10 ( I ‾ ‾ F , b 1 1 ⋅ Ω ⃗ 10 ) 2E_{C10} = \vec\Omega_{10} \big(\overline{\overline{I}}^{\,1}_{F,b_1} \cdot \vec\Omega_{10}\big) 2 E C 10 = Ω 10 ( I F , b 1 1 ⋅ Ω 10 )
2 E C 10 = Ω ⃗ 10 ⋅ ( A − F − E − F B − D − E − D C ) ( ω x ω y ω z ) 2E_{C10} = \vec\Omega_{10} \cdot \begin{pmatrix} A & -F & -E \\ -F & B & -D \\ -E & -D & C \end{pmatrix} \begin{pmatrix} \omega_x \\ \omega_y \\ \omega_z \end{pmatrix} 2 E C 10 = Ω 10 ⋅ A − F − E − F B − D − E − D C ω x ω y ω z Donc Ω ⃗ 10 = ω x x ⃗ 1 + ω y y ⃗ 1 + ω z z ⃗ 1 \vec\Omega_{10} = \omega_x \vec x_1 + \omega_y \vec y_1 + \omega_z \vec z_1 Ω 10 = ω x x 1 + ω y y 1 + ω z z 1
2 E C 10 = ω z z ⃗ 1 ⋅ ( − E ω z x ⃗ 1 − D ω z y ⃗ 1 + C ω z z ⃗ 1 ) = C ω z 2 2E_{C10} = \omega_z \vec z_1 \cdot (-E\omega_z \vec x_1 - D\omega_z \vec y_1 + C\omega_z \vec z_1) = C\omega_z^2 2 E C 10 = ω z z 1 ⋅ ( − E ω z x 1 − D ω z y 1 + C ω z z 1 ) = C ω z 2 Éléments d'inertie : théorèmes de Huygens
On a K M → = K G → + G M → \overrightarrow{KM} = \overrightarrow{KG} + \overrightarrow{GM} K M = K G + GM
( X Y Z ) = ( a b c ) + ( x y z ) \begin{pmatrix} X \\ Y \\ Z \end{pmatrix} = \begin{pmatrix} a \\ b \\ c \end{pmatrix} + \begin{pmatrix} x \\ y \\ z \end{pmatrix} X Y Z = a b c + x y z donc x = a + X x = a + X x = a + X d x = d X dx = dX d x = d X d y = d Y dy = dY d y = d Y d z = d Z dz = dZ d z = d Z ρ d x d y d z = ρ d X d Y d Z \rho\,dx\,dy\,dz = \rho\,dX\,dY\,dZ ρ d x d y d z = ρ d X d Y d Z
On calcule le moment d'inertie :
A K = ∫ 1 ( y 2 + z 2 ) d m = ∫ 1 ( y 2 + b 2 + 2 b y + z 2 + c 2 + 2 c z ) d m = ∫ 1 ( y 2 + z 2 ) d m + ( b 2 + c 2 ) ∫ 1 d m + 2 b ∫ 1 y d m + 2 c ∫ z d m = A G + ( b 2 + c 2 ) m A_K = \int_1 (y^2 + z^2) dm = \int_1 (y^2 + b^2 + 2by + z^2 + c^2 + 2cz) dm = \int_1 (y^2 + z^2) dm + (b^2 + c^2) \int_1 dm + 2b \int_1 y\,dm + 2c \int z\,dm = A_G + (b^2 + c^2) m A K = ∫ 1 ( y 2 + z 2 ) d m = ∫ 1 ( y 2 + b 2 + 2 b y + z 2 + c 2 + 2 cz ) d m = ∫ 1 ( y 2 + z 2 ) d m + ( b 2 + c 2 ) ∫ 1 d m + 2 b ∫ 1 y d m + 2 c ∫ z d m = A G + ( b 2 + c 2 ) m Par le théorème du barycentre, en effet, m G G → = ∫ 1 G M → d m = ∫ 1 ( x x ⃗ 1 + y y ⃗ 1 + z z ⃗ 1 ) d m ⇔ 0 = ∫ 1 y d m m \overrightarrow{GG} = \int_1 \overrightarrow{GM} dm = \int_1 (x \vec x_1 + y \vec y_1 + z \vec z_1) dm \Leftrightarrow 0 = \int_1 y\,dm m GG = ∫ 1 GM d m = ∫ 1 ( x x 1 + y y 1 + z z 1 ) d m ⇔ 0 = ∫ 1 y d m
{ A K = A G + m ( b 2 + c 2 ) B K = B G + m ( c 2 + a 2 ) C K = C G + m ( a 2 + b 2 ) \begin{cases} A_K = A_G + m(b^2 + c^2) \\ B_K = B_G + m(c^2 + a^2) \\ C_K = C_G + m(a^2 + b^2) \end{cases} ⎩ ⎨ ⎧ A K = A G + m ( b 2 + c 2 ) B K = B G + m ( c 2 + a 2 ) C K = C G + m ( a 2 + b 2 ) Pour les produits d'inertie on a
D K = ∫ 1 y z d m = ∫ 1 ( y + b ) ( z + c ) d m = ∫ 1 y z d m + b c ∫ 1 d m + b ∫ 1 z d m + c ∫ 1 y d m = D G + m b c D_K = \int_1 yz\,dm = \int_1 (y + b)(z + c) dm = \int_1 yz\,dm + bc \int_1 dm + b \int_1 z\,dm + c \int_1 y\,dm = D_G + mbc D K = ∫ 1 y z d m = ∫ 1 ( y + b ) ( z + c ) d m = ∫ 1 y z d m + b c ∫ 1 d m + b ∫ 1 z d m + c ∫ 1 y d m = D G + mb c Ainsi on a
{ D K = D G + m b c E K = E G + m c a F K = F G + m a b \begin{cases} D_K = D_G + mbc \\ E_K = E_G + mca \\ F_K = F_G + mab \end{cases} ⎩ ⎨ ⎧ D K = D G + mb c E K = E G + m c a F K = F G + mab Au final on a
( A K − F K − E K B K − D K C K ) = ( A G − F G − E G B G − D G C G ) + m ( b 2 + c 2 − a b − c a c 2 + a 2 − b c a 2 + b 2 ) \begin{pmatrix} A_K & -F_K & -E_K \\ & B_K & -D_K \\ & & C_K \end{pmatrix}
= \begin{pmatrix} A_G & -F_G & -E_G \\ & B_G & -D_G \\ & & C_G \end{pmatrix}
+ m \begin{pmatrix} b^2 + c^2 & -ab & -ca \\ & c^2 + a^2 & -bc \\ & & a^2 + b^2 \end{pmatrix} A K − F K B K − E K − D K C K = A G − F G B G − E G − D G C G + m b 2 + c 2 − ab c 2 + a 2 − c a − b c a 2 + b 2 I ‾ ‾ K 1 b 1 1 = I ‾ ‾ G , b 1 1 + H ‾ ‾ G , b 1 → K , b 1 1 \boxed{\overline{\overline{I}}^{\,1}_{K_1 b_1} = \overline{\overline{I}}^{\,1}_{G, b_1} + \overline{\overline{H}}^{\,1}_{G, b_1 \to K, b_1}} I K 1 b 1 1 = I G , b 1 1 + H G , b 1 → K , b 1 1