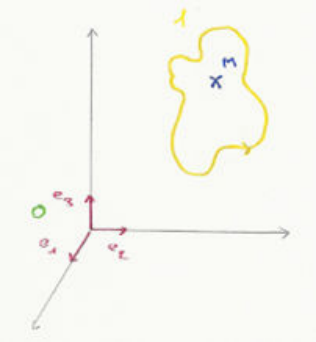
Bref retour en cinématique du point
Repère de référence R 0 = 0 R_0 = 0 R 0 = 0 O M → ( t ) \overrightarrow{OM}(t) O M ( t ) M M M V ⃗ M ∈ 1 ∣ 0 = V ⃗ M 10 = d O M → ( t ) d t ∣ 0 \vec V_{M \in 1|0} = \vec V_{M10} = \dfrac{d\overrightarrow{OM}(t)}{dt}\Big|_0 V M ∈ 1∣0 = V M 10 = d t d O M ( t ) 0 γ ⃗ M ∈ 1 ∣ R 0 = γ ⃗ M 10 = d 2 O M → ( t ) d t 2 ∣ 0 \vec\gamma_{M \in 1|R_0} = \vec\gamma_{M10} = \dfrac{d^2\overrightarrow{OM}(t)}{dt^2}\Big|_0 γ M ∈ 1∣ R 0 = γ M 10 = d t 2 d 2 O M ( t ) 0
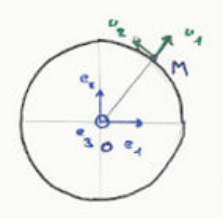
Mouvement circulaire. Trajectoire C ( O , R ) \mathcal C(O, R) C ( O , R )
O M → = R u ⃗ 1 , V ⃗ M ∈ 1 ∣ 0 = d 0 ( R u ⃗ 1 ) d t = R d 0 d t ( cos ( θ ) e ⃗ 1 + sin ( θ ) e ⃗ 2 ) = R ( d cos ( θ ) ⋅ d ( θ ) e ⃗ 1 + d sin ( θ ) d ( θ ) e ⃗ 2 ) = R θ ˙ ( − sin ( θ ) e ⃗ 1 + cos ( θ ) e ⃗ 2 ) = R θ ˙ u ⃗ 2 \begin{aligned}
\overrightarrow{OM} = R \vec u_1, \quad \vec V_{M \in 1|0} &= \frac{d_0(R \vec u_1)}{dt} \\
&= R \frac{d_0}{dt}\big(\cos(\theta) \vec e_1 + \sin(\theta) \vec e_2\big) \\
&= R\big(d\cos(\theta) \cdot d(\theta) \vec e_1 + d\sin(\theta) d(\theta) \vec e_2\big) \\
&= R\dot\theta\big(-\sin(\theta) \vec e_1 + \cos(\theta) \vec e_2\big) \\
&= R\dot\theta \vec u_2
\end{aligned} O M = R u 1 , V M ∈ 1∣0 = d t d 0 ( R u 1 ) = R d t d 0 ( cos ( θ ) e 1 + sin ( θ ) e 2 ) = R ( d cos ( θ ) ⋅ d ( θ ) e 1 + d sin ( θ ) d ( θ ) e 2 ) = R θ ˙ ( − sin ( θ ) e 1 + cos ( θ ) e 2 ) = R θ ˙ u 2 On pose Ω ⃗ = θ ˙ e ⃗ 3 \vec\Omega = \dot\theta \vec e_3 Ω = θ ˙ e 3 Ω ⃗ ∧ O H → = θ ˙ e ⃗ 3 ∧ R u ⃗ 1 = R θ ˙ u ⃗ 2 \vec\Omega \wedge \overrightarrow{OH} = \dot\theta \vec e_3 \wedge R \vec u_1 = R\dot\theta \vec u_2 Ω ∧ O H = θ ˙ e 3 ∧ R u 1 = R θ ˙ u 2 d 0 u ⃗ 1 d t = θ ˙ u ⃗ 2 \dfrac{d_0 \vec u_1}{dt} = \dot\theta \vec u_2 d t d 0 u 1 = θ ˙ u 2 Ω ⃗ ∧ u ⃗ 1 = θ ˙ e ⃗ 3 ∧ u ⃗ 1 = θ ˙ u ⃗ 2 \vec\Omega \wedge \vec u_1 = \dot\theta \vec e_3 \wedge \vec u_1 = \dot\theta \vec u_2 Ω ∧ u 1 = θ ˙ e 3 ∧ u 1 = θ ˙ u 2 d 0 u ⃗ 1 d t = Ω ⃗ 10 ∧ u ⃗ 1 \dfrac{d_0 \vec u_1}{dt} = \vec\Omega_{10} \wedge \vec u_1 d t d 0 u 1 = Ω 10 ∧ u 1 V ⃗ N 10 = Ω ⃗ 10 ∧ O N → \vec V_{N10} = \vec\Omega_{10} \wedge \overrightarrow{ON} V N 10 = Ω 10 ∧ O N
V ⃗ M 10 − V ⃗ N 10 = Ω ⃗ 10 ∧ ( O M → − O N → ) ⇔ V ⃗ M 10 = V ⃗ N 10 + Ω ⃗ 10 ∧ N M → \vec V_{M10} - \vec V_{N10} = \vec\Omega_{10} \wedge (\overrightarrow{OM} - \overrightarrow{ON}) \Leftrightarrow \vec V_{M10} = \vec V_{N10} + \vec\Omega_{10} \wedge \overrightarrow{NM} V M 10 − V N 10 = Ω 10 ∧ ( O M − O N ) ⇔ V M 10 = V N 10 + Ω 10 ∧ N M
Vitesse de rotation de 1 à 0 :
{ Ω ⃗ 10 = θ ˙ e ⃗ 3 V ⃗ M 10 = R θ ˙ u ⃗ 2 = { V 10 } torseur cin e ˊ matique. \begin{cases} \vec\Omega_{10} = \dot\theta \vec e_3 \\ \vec V_{M10} = R\dot\theta \vec u_2 \end{cases} = \{V_{10}\} \ \text{torseur cinématique.} { Ω 10 = θ ˙ e 3 V M 10 = R θ ˙ u 2 = { V 10 } torseur cin e ˊ matique. Mouvement de 1 à 0 : torseur cinématique.
{ V 10 } = { Ω ⃗ 10 V ⃗ O 10 = 0 ⃗ → { Ω ⃗ 10 V ⃗ M 10 = V ⃗ O 10 + Ω ⃗ 10 ∧ O M → \{V_{10}\} = \begin{cases} \vec\Omega_{10} \\ \vec V_{O10} = \vec 0 \end{cases}
\to
\begin{cases} \vec\Omega_{10} \\ \vec V_{M10} = \vec V_{O10} + \vec\Omega_{10} \wedge \overrightarrow{OM} \end{cases} { V 10 } = { Ω 10 V O 10 = 0 → { Ω 10 V M 10 = V O 10 + Ω 10 ∧ O M V ⃗ M 10 ⋅ N M → = V ⃗ N 10 ⋅ N M → + ( Ω ⃗ 10 ∧ N M → ) ⋅ N H → \vec V_{M10} \cdot \overrightarrow{NM} = \vec V_{N10} \cdot \overrightarrow{NM} + (\vec\Omega_{10} \wedge \overrightarrow{NM}) \cdot \overrightarrow{NH} V M 10 ⋅ N M = V N 10 ⋅ N M + ( Ω 10 ∧ N M ) ⋅ N H
Digression fondamentale. Soit un vecteur u ⃗ = X u ⃗ 1 + Y u ⃗ 2 + 0 u ⃗ 3 \vec u = X \vec u_1 + Y \vec u_2 + 0 \vec u_3 u = X u 1 + Y u 2 + 0 u 3 u ⃗ \vec u u d u ⃗ d t ∣ 1 = X ˙ u ⃗ 1 + Y ˙ u ⃗ 2 \dfrac{d\vec u}{dt}\Big|_1 = \dot X \vec u_1 + \dot Y \vec u_2 d t d u 1 = X ˙ u 1 + Y ˙ u 2
d u ⃗ d t ∣ 0 = X ˙ u ⃗ 1 + X d 0 u ⃗ 1 d t + Y ˙ u ⃗ 2 + Y d 0 u ⃗ 2 d t = d u ⃗ d t ∣ 1 + X θ ˙ u ⃗ 2 + Y ( − θ ˙ u ⃗ 1 ) = d u ⃗ d t ∣ 1 + θ ˙ ( − Y u ⃗ 1 + X u ⃗ 2 ) \frac{d\vec u}{dt}\Big|_0 = \dot X \vec u_1 + X \frac{d_0 \vec u_1}{dt} + \dot Y \vec u_2 + Y \frac{d_0 \vec u_2}{dt} = \frac{d\vec u}{dt}\Big|_1 + X\dot\theta \vec u_2 + Y(-\dot\theta \vec u_1) = \frac{d\vec u}{dt}\Big|_1 + \dot\theta(-Y \vec u_1 + X \vec u_2) d t d u 0 = X ˙ u 1 + X d t d 0 u 1 + Y ˙ u 2 + Y d t d 0 u 2 = d t d u 1 + X θ ˙ u 2 + Y ( − θ ˙ u 1 ) = d t d u 1 + θ ˙ ( − Y u 1 + X u 2 ) On pose Ω ⃗ = θ ˙ e ⃗ 3 \vec\Omega = \dot\theta \vec e_3 Ω = θ ˙ e 3
Ω ⃗ ∧ u ⃗ = θ ˙ e ⃗ 3 ( X u ⃗ 1 + Y u ⃗ 2 ) = θ ˙ ( X e ⃗ 3 ∧ u ⃗ 1 ⏟ u ⃗ 2 + Y e ⃗ 3 ∧ u ⃗ 2 ⏟ − u ⃗ 1 ) \vec\Omega \wedge \vec u = \dot\theta \vec e_3 (X \vec u_1 + Y \vec u_2) = \dot\theta\big(X \underbrace{\vec e_3 \wedge \vec u_1}_{\vec u_2} + Y \underbrace{\vec e_3 \wedge \vec u_2}_{-\vec u_1}\big) Ω ∧ u = θ ˙ e 3 ( X u 1 + Y u 2 ) = θ ˙ ( X u 2 e 3 ∧ u 1 + Y − u 1 e 3 ∧ u 2 ) Cinématique du solide
La cinématique du solide s'intéresse aux solides indéformables, elle repose sur le repérage (choix du repère) et sur le paramétrage qui permettent de décrire le mouvement.
On a M N → \overrightarrow{MN} M N
d 1 M N → d t = 0 ⃗ ⇔ d 0 M N → d t = d 1 M N → d t + Ω ⃗ 10 ∧ M N → ⇔ d 0 ( M O → + O N → ) d t = d 0 O N → d t − d 0 O M → d t ⇔ d 0 O N → d t − d 0 O M → d t = Ω ⃗ 10 ∧ M N → ⇔ d 0 O N → d t = d 0 O M → d t + Ω ⃗ 10 ∧ M N → \begin{aligned}
&\frac{d_1 \overrightarrow{MN}}{dt} = \vec 0 \Leftrightarrow \frac{d_0 \overrightarrow{MN}}{dt} = \frac{d_1 \overrightarrow{MN}}{dt} + \vec\Omega_{10} \wedge \overrightarrow{MN} \\
\Leftrightarrow\ &\frac{d_0(\overrightarrow{MO} + \overrightarrow{ON})}{dt} = \frac{d_0 \overrightarrow{ON}}{dt} - \frac{d_0 \overrightarrow{OM}}{dt} \Leftrightarrow \frac{d_0 \overrightarrow{ON}}{dt} - \frac{d_0 \overrightarrow{OM}}{dt} = \vec\Omega_{10} \wedge \overrightarrow{MN} \\
\Leftrightarrow\ &\frac{d_0 \overrightarrow{ON}}{dt} = \frac{d_0 \overrightarrow{OM}}{dt} + \vec\Omega_{10} \wedge \overrightarrow{MN}
\end{aligned} ⇔ ⇔ d t d 1 M N = 0 ⇔ d t d 0 M N = d t d 1 M N + Ω 10 ∧ M N d t d 0 ( M O + O N ) = d t d 0 O N − d t d 0 O M ⇔ d t d 0 O N − d t d 0 O M = Ω 10 ∧ M N d t d 0 O N = d t d 0 O M + Ω 10 ∧ M N Ainsi :
V ⃗ N ∈ 1 ∣ 0 = V ⃗ M ∈ 1 ∣ 0 + Ω ⃗ 10 ∧ M N → \vec V_{N \in 1|0} = \vec V_{M \in 1|0} + \vec\Omega_{10} \wedge \overrightarrow{MN} V N ∈ 1∣0 = V M ∈ 1∣0 + Ω 10 ∧ M N Torseur cinématique. La rotation est selon Ω ⃗ 10 \vec\Omega_{10} Ω 10
V ⃗ M ∈ 1 ∣ 0 → V ⃗ N ∈ 1 ∣ 0 ⋅ N M → = V ⃗ M ∈ 1 ∣ 0 ⋅ N M → + ( Ω ⃗ 10 ∧ M N → ) ⋅ N M → \vec V_{M \in 1|0} \to \vec V_{N \in 1|0} \cdot \overrightarrow{NM} = \vec V_{M \in 1|0} \cdot \overrightarrow{NM} + (\vec\Omega_{10} \wedge \overrightarrow{MN}) \cdot \overrightarrow{NM} V M ∈ 1∣0 → V N ∈ 1∣0 ⋅ N M = V M ∈ 1∣0 ⋅ N M + ( Ω 10 ∧ M N ) ⋅ N M Il y a donc équiprojectivité, ce qui permet de définir le torseur cinématique :
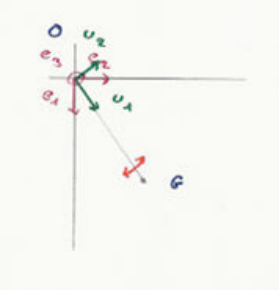
{ V 10 } = { Ω ⃗ 10 = θ ˙ e ⃗ 3 V ⃗ O ∈ 1 ∣ 0 = 0 ⃗ → { Ω ⃗ 10 V ⃗ G ∈ 1 ∣ 0 = V ⃗ O ∈ 1 ∣ 0 + Ω ⃗ 10 ∧ O G → = θ ˙ e ⃗ 3 ∧ L u ⃗ 1 = L θ ˙ u ⃗ 2 \{V_{10}\} = \begin{cases} \vec\Omega_{10} = \dot\theta \vec e_3 \\ \vec V_{O \in 1|0} = \vec 0 \end{cases}
\to
\begin{cases} \vec\Omega_{10} \\ \vec V_{G \in 1|0} = \vec V_{O \in 1|0} + \vec\Omega_{10} \wedge \overrightarrow{OG} = \dot\theta \vec e_3 \wedge L \vec u_1 = L\dot\theta \vec u_2 \end{cases} { V 10 } = { Ω 10 = θ ˙ e 3 V O ∈ 1∣0 = 0 → { Ω 10 V G ∈ 1∣0 = V O ∈ 1∣0 + Ω 10 ∧ O G = θ ˙ e 3 ∧ L u 1 = L θ ˙ u 2 V ⃗ O ∈ 1 ∣ 0 = 0 ⃗ V ⃗ G ∈ 1 ∣ 0 = L θ ˙ u ⃗ 2 V ⃗ M ∈ 1 ∣ 0 = L 2 θ ˙ u ⃗ 2 \begin{aligned}
\vec V_{O \in 1|0} &= \vec 0 \\
\vec V_{G \in 1|0} &= L\dot\theta \vec u_2 \\
\vec V_{M \in 1|0} &= \frac{L}{2}\dot\theta \vec u_2
\end{aligned} V O ∈ 1∣0 V G ∈ 1∣0 V M ∈ 1∣0 = 0 = L θ ˙ u 2 = 2 L θ ˙ u 2 Accélérations.
{ V 10 } = { Ω ⃗ 10 V ⃗ O 10 → { Ω ⃗ 10 V ⃗ M 10 = V ⃗ O 10 + Ω ⃗ 10 ∧ O M → \{V_{10}\} = \begin{cases} \vec\Omega_{10} \\ \vec V_{O10} \end{cases}
\to
\begin{cases} \vec\Omega_{10} \\ \vec V_{M10} = \vec V_{O10} + \vec\Omega_{10} \wedge \overrightarrow{OM} \end{cases} { V 10 } = { Ω 10 V O 10 → { Ω 10 V M 10 = V O 10 + Ω 10 ∧ O M d 0 V ⃗ M 10 d t = d 0 V ⃗ O 10 d t + d 0 ( Ω ⃗ 10 ∧ O M → ) d t ⇔ a ⃗ M 10 ⋅ O M → = a ⃗ O 10 ⋅ O M → + ( d 0 Ω ⃗ 10 d t ∧ O M → ) ⋅ O M → + ( Ω ⃗ 10 ∧ d 0 O M → d t ) ⋅ O M → ⇔ a ⃗ G 10 = d 0 V ⃗ G 10 d t = L ( θ ¨ u ⃗ 2 + θ ˙ d 0 u ⃗ 2 d t ⏟ − θ ˙ u ⃗ 1 ) ⇔ a ⃗ G ∈ 1 ∣ 0 = − L θ ˙ 2 u ⃗ 1 + L θ ¨ u ⃗ 2 \begin{aligned}
&\frac{d_0 \vec V_{M10}}{dt} = \frac{d_0 \vec V_{O10}}{dt} + \frac{d_0(\vec\Omega_{10} \wedge \overrightarrow{OM})}{dt}
\Leftrightarrow \vec a_{M10} \cdot \overrightarrow{OM} = \vec a_{O10} \cdot \overrightarrow{OM} + \Big(\frac{d_0 \vec\Omega_{10}}{dt} \wedge \overrightarrow{OM}\Big) \cdot \overrightarrow{OM} + \Big(\vec\Omega_{10} \wedge \frac{d_0 \overrightarrow{OM}}{dt}\Big) \cdot \overrightarrow{OM} \\
\Leftrightarrow\ &\vec a_{G10} = \frac{d_0 \vec V_{G10}}{dt} = L\Big(\ddot\theta \vec u_2 + \dot\theta \underbrace{\frac{d_0 \vec u_2}{dt}}_{-\dot\theta \vec u_1}\Big)
\Leftrightarrow \vec a_{G \in 1|0} = -L\dot\theta^2 \vec u_1 + L\ddot\theta \vec u_2
\end{aligned} ⇔ d t d 0 V M 10 = d t d 0 V O 10 + d t d 0 ( Ω 10 ∧ O M ) ⇔ a M 10 ⋅ O M = a O 10 ⋅ O M + ( d t d 0 Ω 10 ∧ O M ) ⋅ O M + ( Ω 10 ∧ d t d 0 O M ) ⋅ O M a G 10 = d t d 0 V G 10 = L ( θ ¨ u 2 + θ ˙ − θ ˙ u 1 d t d 0 u 2 ) ⇔ a G ∈ 1∣0 = − L θ ˙ 2 u 1 + L θ ¨ u 2 Composition de mouvements. Le mouvement de 2 par rapport à 1 est relatif. Le mouvement de 1 par rapport à 0 est le mouvement d'entraînement et le mouvement de 2 par rapport à 0 est absolu. Le repère 0 est le repère absolu, le repère 1 est le repère intermédiaire ou relatif.
Mouvement inverse. Le vecteur W ⃗ \vec W W
{ d 2 W ⃗ d t = d 1 W ⃗ d t + Ω ⃗ 12 ∧ W ⃗ d 1 W ⃗ d t = d 0 W ⃗ d t + Ω ⃗ 21 ∧ W ⃗ \begin{cases} \dfrac{d_2 \vec W}{dt} = \dfrac{d_1 \vec W}{dt} + \vec\Omega_{12} \wedge \vec W \\ \dfrac{d_1 \vec W}{dt} = \dfrac{d_0 \vec W}{dt} + \vec\Omega_{21} \wedge \vec W \end{cases} ⎩ ⎨ ⎧ d t d 2 W = d t d 1 W + Ω 12 ∧ W d t d 1 W = d t d 0 W + Ω 21 ∧ W Ainsi :
0 ⃗ = ( Ω ⃗ 12 + Ω ⃗ 21 ) ∧ W ⃗ ⇒ Ω ⃗ 21 = − Ω ⃗ 12 \vec 0 = (\vec\Omega_{12} + \vec\Omega_{21}) \wedge \vec W \Rightarrow \vec\Omega_{21} = -\vec\Omega_{12} 0 = ( Ω 12 + Ω 21 ) ∧ W ⇒ Ω 21 = − Ω 12 Composition des rotations.
{ d 2 W ⃗ d t = d 1 W ⃗ d t + Ω ⃗ 12 ∧ W ⃗ d 1 W ⃗ d t = d 0 W ⃗ d t + Ω ⃗ 01 ∧ W ⃗ d 0 W ⃗ d t = d 2 W ⃗ d t + Ω ⃗ 20 ∧ W ⃗ \begin{cases} \dfrac{d_2 \vec W}{dt} = \dfrac{d_1 \vec W}{dt} + \vec\Omega_{12} \wedge \vec W \\ \dfrac{d_1 \vec W}{dt} = \dfrac{d_0 \vec W}{dt} + \vec\Omega_{01} \wedge \vec W \\ \dfrac{d_0 \vec W}{dt} = \dfrac{d_2 \vec W}{dt} + \vec\Omega_{20} \wedge \vec W \end{cases} ⎩ ⎨ ⎧ d t d 2 W = d t d 1 W + Ω 12 ∧ W d t d 1 W = d t d 0 W + Ω 01 ∧ W d t d 0 W = d t d 2 W + Ω 20 ∧ W Position - vitesse.
O H → = O O 1 → + O 1 H → ⇔ d 0 O H → d t = d 0 O O 1 → d t + d 0 O 1 H → d t \overrightarrow{OH} = \overrightarrow{OO_1} + \overrightarrow{O_1H} \Leftrightarrow \frac{d_0 \overrightarrow{OH}}{dt} = \frac{d_0 \overrightarrow{OO_1}}{dt} + \frac{d_0 \overrightarrow{O_1H}}{dt} O H = O O 1 + O 1 H ⇔ d t d 0 O H = d t d 0 O O 1 + d t d 0 O 1 H V ⃗ M ∈ 2 ∣ 0 = V ⃗ O 1 ∈ 1 ∣ 0 + d 1 O 1 M → d t ⏟ V ⃗ M ∈ 2 ∣ 1 + Ω ⃗ 10 ∧ O 1 M → = V ⃗ M ∈ 2 ∣ 1 + V ⃗ O 1 ∈ 1 ∣ 0 + Ω ⃗ 10 ∧ O 1 M → ⏟ V ⃗ M ∈ 1 ∣ 0 \vec V_{M \in 2|0} = \vec V_{O_1 \in 1|0} + \underbrace{\frac{d_1 \overrightarrow{O_1M}}{dt}}_{\vec V_{M \in 2|1}} + \vec\Omega_{10} \wedge \overrightarrow{O_1M} = \vec V_{M \in 2|1} + \underbrace{\vec V_{O_1 \in 1|0} + \vec\Omega_{10} \wedge \overrightarrow{O_1M}}_{\vec V_{M \in 1|0}} V M ∈ 2∣0 = V O 1 ∈ 1∣0 + V M ∈ 2∣1 d t d 1 O 1 M + Ω 10 ∧ O 1 M = V M ∈ 2∣1 + V M ∈ 1∣0 V O 1 ∈ 1∣0 + Ω 10 ∧ O 1 M Donc
V ⃗ M ∈ 2 ∣ 0 = V ⃗ M ∈ 2 ∣ 1 + V ⃗ M ∈ 1 ∣ 0 \vec V_{M \in 2|0} = \vec V_{M \in 2|1} + \vec V_{M \in 1|0} V M ∈ 2∣0 = V M ∈ 2∣1 + V M ∈ 1∣0 Torseur. Le torseur cinématique :
{ V 20 } M 1 = { Ω ⃗ 20 = Ω ⃗ 21 + Ω ⃗ 10 V ⃗ M ∈ 2 ∣ 0 = V ⃗ M ∈ 2 ∣ 1 + V ⃗ M ∈ 1 ∣ 0 = { Ω ⃗ 21 V ⃗ M ∈ 2 ∣ 1 + { Ω ⃗ 10 V ⃗ M ∈ 1 ∣ 0 = { V 21 } M + { V 10 } M \{V_{20}\}_{M_1} = \begin{cases} \vec\Omega_{20} = \vec\Omega_{21} + \vec\Omega_{10} \\ \vec V_{M \in 2|0} = \vec V_{M \in 2|1} + \vec V_{M \in 1|0} \end{cases}
= \begin{cases} \vec\Omega_{21} \\ \vec V_{M \in 2|1} \end{cases}
+ \begin{cases} \vec\Omega_{10} \\ \vec V_{M \in 1|0} \end{cases}
= \{V_{21}\}_M + \{V_{10}\}_M { V 20 } M 1 = { Ω 20 = Ω 21 + Ω 10 V M ∈ 2∣0 = V M ∈ 2∣1 + V M ∈ 1∣0 = { Ω 21 V M ∈ 2∣1 + { Ω 10 V M ∈ 1∣0 = { V 21 } M + { V 10 } M Accélération.
d 0 d t V ⃗ M ∈ 2 ∣ 0 = d 0 d t V ⃗ O 1 ∈ 1 ∣ 0 + d 0 d t Ω ⃗ 10 ∧ O 1 M → + d 0 d t V ⃗ M ∈ 2 ∣ 1 \frac{d_0}{dt} \vec V_{M \in 2|0} = \frac{d_0}{dt} \vec V_{O_1 \in 1|0} + \frac{d_0}{dt} \vec\Omega_{10} \wedge \overrightarrow{O_1M} + \frac{d_0}{dt} \vec V_{M \in 2|1} d t d 0 V M ∈ 2∣0 = d t d 0 V O 1 ∈ 1∣0 + d t d 0 Ω 10 ∧ O 1 M + d t d 0 V M ∈ 2∣1 Ainsi, par définition, on obtient :
γ ⃗ M ∈ 2 ∣ 0 = γ ⃗ O 1 ∈ 1 ∣ 0 + d 0 d t Ω ⃗ 10 ∧ O 1 M → + Ω ⃗ 10 ∧ d 0 d t O 1 M → + d 1 d t V ⃗ M ∈ 2 ∣ 1 + Ω ⃗ 10 ∧ V ⃗ M ∈ 2 ∣ 1 \vec\gamma_{M \in 2|0} = \vec\gamma_{O_1 \in 1|0} + \frac{d_0}{dt} \vec\Omega_{10} \wedge \overrightarrow{O_1M} + \vec\Omega_{10} \wedge \frac{d_0}{dt} \overrightarrow{O_1M} + \frac{d_1}{dt} \vec V_{M \in 2|1} + \vec\Omega_{10} \wedge \vec V_{M \in 2|1} γ M ∈ 2∣0 = γ O 1 ∈ 1∣0 + d t d 0 Ω 10 ∧ O 1 M + Ω 10 ∧ d t d 0 O 1 M + d t d 1 V M ∈ 2∣1 + Ω 10 ∧ V M ∈ 2∣1 On a donc
γ ⃗ M ∈ 2 ∣ 0 = γ ⃗ M ∈ 2 ∣ 1 + γ ⃗ O 1 ∈ 1 ∣ 0 + d 0 d t Ω ⃗ 10 ∧ O 1 M → + Ω ⃗ 10 ∧ ( d 1 O 1 M → d t + Ω ⃗ 10 ∧ O 1 M → ) + Ω ⃗ 10 ∧ V ⃗ M ∈ 2 ∣ 1 \vec\gamma_{M \in 2|0} = \vec\gamma_{M \in 2|1} + \vec\gamma_{O_1 \in 1|0} + \frac{d_0}{dt} \vec\Omega_{10} \wedge \overrightarrow{O_1M} + \vec\Omega_{10} \wedge \Big(\frac{d_1 \overrightarrow{O_1M}}{dt} + \vec\Omega_{10} \wedge \overrightarrow{O_1M}\Big) + \vec\Omega_{10} \wedge \vec V_{M \in 2|1} γ M ∈ 2∣0 = γ M ∈ 2∣1 + γ O 1 ∈ 1∣0 + d t d 0 Ω 10 ∧ O 1 M + Ω 10 ∧ ( d t d 1 O 1 M + Ω 10 ∧ O 1 M ) + Ω 10 ∧ V M ∈ 2∣1 γ ⃗ M ∈ 2 ∣ 0 ⏟ absolue = γ ⃗ M ∈ 2 ∣ 1 ⏟ relative + γ ⃗ O 1 ∈ 1 ∣ 0 + d 0 Ω ⃗ 10 d t ∧ O 1 M → + Ω ⃗ 10 ∧ ( Ω ⃗ 10 ∧ O 1 M → ) ⏟ acc e ˊ l e ˊ ration d’entra ı ˆ nement + 2 ( Ω ⃗ 10 ∧ V ⃗ M ∈ 2 ∣ 1 ) ⏟ Coriolis \underbrace{\vec\gamma_{M \in 2|0}}_{\text{absolue}} = \underbrace{\vec\gamma_{M \in 2|1}}_{\text{relative}} + \underbrace{\vec\gamma_{O_1 \in 1|0} + \frac{d_0 \vec\Omega_{10}}{dt} \wedge \overrightarrow{O_1M} + \vec\Omega_{10} \wedge (\vec\Omega_{10} \wedge \overrightarrow{O_1M})}_{\text{accélération d'entraînement}} + \underbrace{2(\vec\Omega_{10} \wedge \vec V_{M \in 2|1})}_{\text{Coriolis}} absolue γ M ∈ 2∣0 = relative γ M ∈ 2∣1 + acc e ˊ l e ˊ ration d’entra ı ˆ nement γ O 1 ∈ 1∣0 + d t d 0 Ω 10 ∧ O 1 M + Ω 10 ∧ ( Ω 10 ∧ O 1 M ) + Coriolis 2 ( Ω 10 ∧ V M ∈ 2∣1 ) Exercice : mouvement planétaire. { V 20 } K = { V 21 } K + { V 10 } K \{V_{20}\}_K = \{V_{21}\}_K + \{V_{10}\}_K { V 20 } K = { V 21 } K + { V 10 } K O ′ O' O ′
{ Ω ⃗ 20 V ⃗ O ′ ∈ 2 ∣ 0 = { Ω ⃗ 21 = θ ˙ 21 z ⃗ 0 V ⃗ O ′ ∈ 2 ∣ 1 = 0 ⃗ + { Ω ⃗ 10 = θ ˙ 10 z ⃗ 0 V ⃗ O ′ ∈ 1 ∣ 0 = V ⃗ O ∈ 1 ∣ 0 + Ω ⃗ 10 ∧ O O ′ → = θ ˙ z ⃗ 0 ∧ R x ⃗ 1 = R θ ˙ 10 y ⃗ 1 \begin{cases} \vec\Omega_{20} \\ \vec V_{O' \in 2|0} \end{cases}
= \begin{cases} \vec\Omega_{21} = \dot\theta_{21} \vec z_0 \\ \vec V_{O' \in 2|1} = \vec 0 \end{cases}
+ \begin{cases} \vec\Omega_{10} = \dot\theta_{10} \vec z_0 \\ \vec V_{O' \in 1|0} = \vec V_{O \in 1|0} + \vec\Omega_{10} \wedge \overrightarrow{OO'} = \dot\theta \vec z_0 \wedge R \vec x_1 = R\dot\theta_{10} \vec y_1 \end{cases} { Ω 20 V O ′ ∈ 2∣0 = { Ω 21 = θ ˙ 21 z 0 V O ′ ∈ 2∣1 = 0 + { Ω 10 = θ ˙ 10 z 0 V O ′ ∈ 1∣0 = V O ∈ 1∣0 + Ω 10 ∧ O O ′ = θ ˙ z 0 ∧ R x 1 = R θ ˙ 10 y 1 { V 20 } O ′ = { Ω ⃗ 20 = { θ ˙ 21 + θ ˙ 10 } z ⃗ 0 V ⃗ O ′ ∈ 2 ∣ 0 = R θ ˙ 10 y ⃗ 1 → { idem V ⃗ M ∈ 2 ∣ 0 = V ⃗ O ′ ∈ 2 ∣ 0 + Ω ⃗ 20 ∧ O H → = R θ ˙ 10 y ⃗ 1 + ( θ ˙ 21 + θ ˙ 10 ) z ⃗ 0 ∧ R ′ x ⃗ 2 ⏟ R ′ ( θ ˙ 21 + θ ˙ 10 ) y ⃗ 2 \{V_{20}\}_{O'} = \begin{cases} \vec\Omega_{20} = \big\{\dot\theta_{21} + \dot\theta_{10}\big\} \vec z_0 \\ \vec V_{O' \in 2|0} = R\dot\theta_{10} \vec y_1 \end{cases}
\to
\begin{cases} \text{idem} \\ \vec V_{M \in 2|0} = \vec V_{O' \in 2|0} + \vec\Omega_{20} \wedge \overrightarrow{OH} = R\dot\theta_{10} \vec y_1 + \underbrace{(\dot\theta_{21} + \dot\theta_{10}) \vec z_0 \wedge R' \vec x_2}_{R'(\dot\theta_{21} + \dot\theta_{10}) \vec y_2} \end{cases} { V 20 } O ′ = { Ω 20 = { θ ˙ 21 + θ ˙ 10 } z 0 V O ′ ∈ 2∣0 = R θ ˙ 10 y 1 → ⎩ ⎨ ⎧ idem V M ∈ 2∣0 = V O ′ ∈ 2∣0 + Ω 20 ∧ O H = R θ ˙ 10 y 1 + R ′ ( θ ˙ 21 + θ ˙ 10 ) y 2 ( θ ˙ 21 + θ ˙ 10 ) z 0 ∧ R ′ x 2 On a l'accélération absolue : γ ⃗ M ∈ 2 ∣ 0 = d 0 V ⃗ M ∈ 2 ∣ 0 d t \vec\gamma_{M \in 2|0} = \dfrac{d_0 \vec V_{M \in 2|0}}{dt} γ M ∈ 2∣0 = d t d 0 V M ∈ 2∣0 γ ⃗ M ∈ 2 ∣ 1 = d 1 V ⃗ M ∈ 2 ∣ 1 d t \vec\gamma_{M \in 2|1} = \dfrac{d_1 \vec V_{M \in 2|1}}{dt} γ M ∈ 2∣1 = d t d 1 V M ∈ 2∣1 γ ⃗ M = 2 Ω ⃗ entra ı ˆ nement ∧ V ⃗ M ∈ 2 ∣ 1 \vec\gamma_M = 2\vec\Omega_{\text{entraînement}} \wedge \vec V_{M \in 2|1} γ M = 2 Ω entra ı ˆ nement ∧ V M ∈ 2∣1
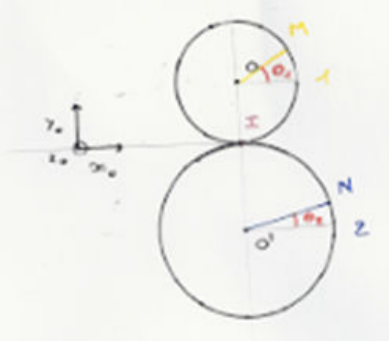
Exercice : 2 roues crantées.
On a une rotation sans glissement en I I I v ⃗ I ∈ 2 ∣ 1 = v ⃗ I 21 = 0 ⃗ \vec v_{I \in 2|1} = \vec v_{I21} = \vec 0 v I ∈ 2∣1 = v I 21 = 0 v ⃗ I 20 + v ⃗ I 01 = 0 ⃗ ⇔ v ⃗ I 20 = v ⃗ I 10 \vec v_{I20} + \vec v_{I01} = \vec 0 \Leftrightarrow \vec v_{I20} = \vec v_{I10} v I 20 + v I 01 = 0 ⇔ v I 20 = v I 10
v ⃗ I 10 = v ⃗ O 10 + I O → ∧ Ω ⃗ 10 = v ⃗ O 10 + R 1 y ⃗ 0 ∧ θ ˙ 1 z ⃗ 0 = v ⃗ O 10 + R 1 θ ˙ 1 x ⃗ 0 \vec v_{I10} = \vec v_{O10} + \overrightarrow{IO} \wedge \vec\Omega_{10} = \vec v_{O10} + R_1 \vec y_0 \wedge \dot\theta_1 \vec z_0 = \vec v_{O10} + R_1 \dot\theta_1 \vec x_0 v I 10 = v O 10 + I O ∧ Ω 10 = v O 10 + R 1 y 0 ∧ θ ˙ 1 z 0 = v O 10 + R 1 θ ˙ 1 x 0 v ⃗ I 20 = v ⃗ O ′ 20 + I O ′ → ∧ Ω ⃗ 20 = v ⃗ O ′ 20 − R 2 y ⃗ 0 ∧ θ ˙ 2 z ⃗ 0 = v ⃗ O ′ 20 − R 2 θ ˙ 2 x ⃗ 0 \vec v_{I20} = \vec v_{O'20} + \overrightarrow{IO'} \wedge \vec\Omega_{20} = \vec v_{O'20} - R_2 \vec y_0 \wedge \dot\theta_2 \vec z_0 = \vec v_{O'20} - R_2 \dot\theta_2 \vec x_0 v I 20 = v O ′ 20 + I O ′ ∧ Ω 20 = v O ′ 20 − R 2 y 0 ∧ θ ˙ 2 z 0 = v O ′ 20 − R 2 θ ˙ 2 x 0 Ω ⃗ 21 = Ω ⃗ 20 + Ω ⃗ 01 = ( θ ˙ 2 − θ ˙ 1 ) z ⃗ 0 \vec\Omega_{21} = \vec\Omega_{20} + \vec\Omega_{01} = (\dot\theta_2 - \dot\theta_1) \vec z_0 Ω 21 = Ω 20 + Ω 01 = ( θ ˙ 2 − θ ˙ 1 ) z 0 { V 21 } I = { Ω ⃗ 21 v ⃗ I 21 = 0 ⃗ \{V_{21}\}_I = \begin{cases} \vec\Omega_{21} \\ \vec v_{I21} = \vec 0 \end{cases} { V 21 } I = { Ω 21 v I 21 = 0 I I I
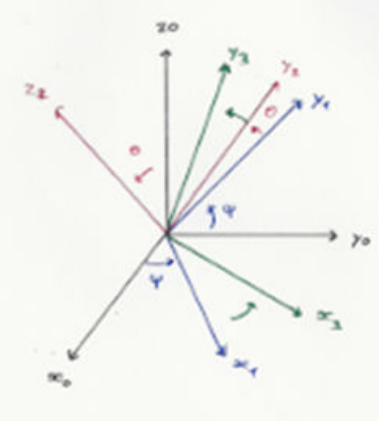
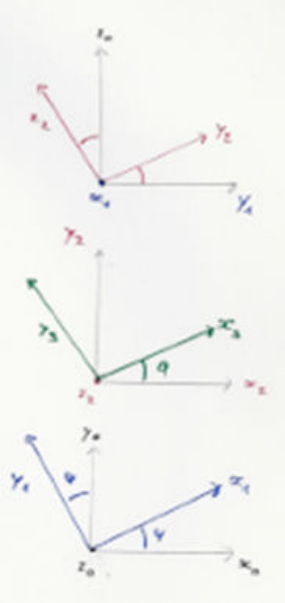
Exercice : solide à point fixe. On étudie un système constitué d'une rotule avec 3 axes de rotation ; on utilise le paramétrage d'Euler.
{ V 30 } = { Ω ⃗ 30 = ? v ⃗ C 30 = 0 ⃗ \{V_{30}\} = \begin{cases} \vec\Omega_{30} = ? \\ \vec v_{C30} = \vec 0 \end{cases} { V 30 } = { Ω 30 = ? v C 30 = 0
Ω ⃗ 10 = ψ ˙ z ⃗ 01 \vec\Omega_{10} = \dot\psi \vec z_{01} Ω 10 = ψ ˙ z 01 Ω ⃗ 21 = θ ˙ x ⃗ 21 \vec\Omega_{21} = \dot\theta \vec x_{21} Ω 21 = θ ˙ x 21 Ω ⃗ 32 = ϕ ˙ z ⃗ 32 \vec\Omega_{32} = \dot\phi \vec z_{32} Ω 32 = ϕ ˙ z 32
Par composition on obtient :
Ω ⃗ 30 = Ω ⃗ 32 + Ω ⃗ 21 + Ω ⃗ 10 = ϕ ˙ z ⃗ 2 + θ ˙ x ⃗ 1 + ψ ˙ z ⃗ 1 = − sin ( θ ) y ⃗ 1 + cos ( θ ) z ⃗ 1 \begin{aligned}
\vec\Omega_{30} &= \vec\Omega_{32} + \vec\Omega_{21} + \vec\Omega_{10} \\
&= \dot\phi \vec z_2 + \dot\theta \vec x_1 + \dot\psi \vec z_1 \\
&= -\sin(\theta) \vec y_1 + \cos(\theta) \vec z_1
\end{aligned} Ω 30 = Ω 32 + Ω 21 + Ω 10 = ϕ ˙ z 2 + θ ˙ x 1 + ψ ˙ z 1 = − sin ( θ ) y 1 + cos ( θ ) z 1