Aller au contenu principal

Mécanique du point

Analyse théorique préliminaire​

Principe d'inertie​

Définir le référentiel, le repère et le système étudié (on choisira toujours la position du centre de masse du mobile, à t = 0, comme origine du repère). À partir du bilan des forces, justifier le fait que le système soit isolé. Le référentiel du laboratoire est un référentiel terrestre considéré comme galiléen. On se place dans le repère cartésien (O,ex⃗,ey⃗)(O, \vec{e_x}, \vec{e_y}) avec pour origine la position du mobile à t=0t = 0. Le système est le mobile autoporté de masse m=230±1m = 230 \pm 1 g.

Bilan des forces : {Poids P⃗Reˊaction R⃗\begin{cases} \text{Poids } \vec{P} \\ \text{Réaction } \vec{R} \end{cases}. Les deux forces sont selon ez⃗\vec{e_z}, or le système se déplace selon ex⃗\vec{e_x} et ey⃗\vec{e_y}. Ainsi on a P⃗+R⃗=0⃗⇒∑F⃗=0⃗\vec{P} + \vec{R} = \vec{0} \Rightarrow \sum \vec{F} = \vec{0}. Le système est donc isolé.

Écrire les équations du mouvement. En déduire la vitesse puis la position en fonction du temps. Le système est isolé, ainsi ∑F⃗=0⃗=ma⃗⇒a⃗=0⃗\sum \vec{F} = \vec{0} = m\vec{a} \Rightarrow \vec{a} = \vec{0}. On en déduit donc

v⃗=cte→=v0⃗={v0xex⃗v0yey⃗\vec{v} = \overrightarrow{cte} = \vec{v_0} = \begin{cases} v_{0_x}\vec{e_x} \\ v_{0_y}\vec{e_y} \end{cases}

On peut donc déduire la position :

{v0xt ex⃗v0yt ey⃗\begin{cases} v_{0_x} t\,\vec{e_x} \\ v_{0_y} t\,\vec{e_y} \end{cases}

Principe fondamental de la dynamique​

Définir le référentiel, le repère et le système étudié. Faire le bilan des forces, et exprimer leurs composantes (en fonction de α\alpha) dans le repère suggéré sur la figure. Le référentiel terrestre est considéré comme galiléen. On se place dans le repère (O,ex⃗,ey⃗,ez⃗)(O, \vec{e_x}, \vec{e_y}, \vec{e_z}). Le système est le mobile autoporté de masse m=230±1m = 230 \pm 1 g.

Bilan des forces : {Poids P⃗Reˊaction R⃗\begin{cases} \text{Poids } \vec{P} \\ \text{Réaction } \vec{R} \end{cases} avec {P⃗=−Pcos⁡(α)ez⃗−Psin⁡(α)ey⃗R⃗=Rez⃗=mgcos⁡(α)ez⃗\begin{cases} \vec{P} = -P\cos(\alpha)\vec{e_z} - P\sin(\alpha)\vec{e_y} \\ \vec{R} = R\vec{e_z} = mg\cos(\alpha)\vec{e_z} \end{cases}

Écrire les équations du mouvement. En déduire la vitesse puis la position en fonction du temps. En déduire l'équation de la trajectoire. Quelle est la nature de cette trajectoire ?

∑F⃗=ma⃗=P⃗+R⃗=(−mgcos⁡(α)+mgcos⁡(α))ez⃗−mgsin⁡(α)ey⃗=ma⃗⇒a⃗=−gsin⁡(α)ey⃗\sum \vec{F} = m\vec{a} = \vec{P} + \vec{R} = (-mg\cos(\alpha) + mg\cos(\alpha))\vec{e_z} - mg\sin(\alpha)\vec{e_y} = m\vec{a} \Rightarrow \vec{a} = -g\sin(\alpha)\vec{e_y}
⇒v⃗(t)={v0xex⃗(−gsin⁡(α)t+v0y)ey⃗0 ez⃗\Rightarrow \vec{v}(t) = \begin{cases} v_{0_x}\vec{e_x} \\ (-g\sin(\alpha)t + v_{0_y})\vec{e_y} \\ 0\,\vec{e_z} \end{cases}

On en déduit la position :

{v0xt ex⃗(−12gsin⁡(α)t2+v0yt)ey⃗0 ez⃗\begin{cases} v_{0_x} t\,\vec{e_x} \\ \left(-\dfrac{1}{2}g\sin(\alpha)t^2 + v_{0_y} t\right)\vec{e_y} \\ 0\,\vec{e_z} \end{cases}

Les constantes d'intégration sont nulles par choix du référentiel. On a donc l'équation de la trajectoire, parabolique :

y(t)=−12gsin⁡(α)x2v0x2+v0yxv0xy(t) = -\frac{1}{2}g\sin(\alpha)\frac{x^2}{v_{0_x}^2} + v_{0_y}\frac{x}{v_{0_x}}

Conservation de l'énergie​

Exprimer hh en fonction de yy et de sin⁡(α)\sin(\alpha).

h=ysin⁡(α)h = y\sin(\alpha)

À partir des résultats obtenus en 1.2, déterminer les expressions de l'énergie cinétique et de l'énergie potentielle du système étudié. Tracer ces grandeurs en fonction du temps.
Ec=12m(v0x2+(−gsin⁡(α)t+v0y)2)=12mv0x2+12m(g2sin⁡2(α)t2−2v0ygsin⁡(α)t+v0y2)=12m(v0x2+v0y2+g2sin⁡2(α)t2−2gv0ysin⁡(α)t)\begin{aligned} E_c &= \frac{1}{2}m\left(v_{0_x}^2 + (-g\sin(\alpha)t + v_{0_y})^2\right) \\ &= \frac{1}{2}mv_{0_x}^2 + \frac{1}{2}m\left(g^2\sin^2(\alpha)t^2 - 2v_{0_y}g\sin(\alpha)t + v_{0_y}^2\right) \\ &= \frac{1}{2}m\left(v_{0_x}^2 + v_{0_y}^2 + g^2\sin^2(\alpha)t^2 - 2gv_{0_y}\sin(\alpha)t\right) \end{aligned}
Ep=mgh=mgysin⁡(α)=mgsin⁡(α)(−12gsin⁡(α)t2+v0yt)E_p = mgh = mgy\sin(\alpha) = mg\sin(\alpha)\left(-\frac{1}{2}g\sin(\alpha)t^2 + v_{0_y}t\right)

Calculer la somme Ec+EpE_c + E_p. Comment varie cette quantité au cours du temps ? Que peut-on conclure sur les forces en présence ?

Ec+Ep=12m(v0x2+v0y2+g2sin⁡2(α)t2−2gv0ysin⁡(α)t)+mgsin⁡(α)(−12gsin⁡(α)t2+v0yt)=12mv02=cteE_c + E_p = \frac{1}{2}m\left(v_{0_x}^2 + v_{0_y}^2 + g^2\sin^2(\alpha)t^2 - 2gv_{0_y}\sin(\alpha)t\right) + mg\sin(\alpha)\left(-\frac{1}{2}g\sin(\alpha)t^2 + v_{0_y}t\right) = \frac{1}{2}mv_0^2 = cte

L'énergie mécanique est donc constante : il y a conservation de l'énergie, et donc les forces sont conservatives.

Expériences​

Principe d'inertie​

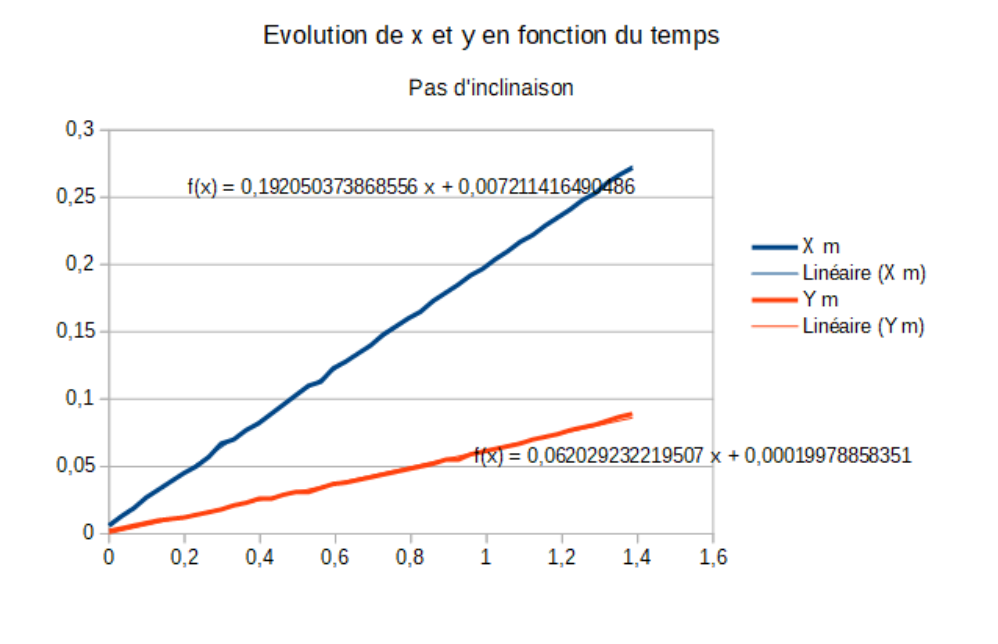
Évolution de x et y en fonction du temps, sans inclinaison

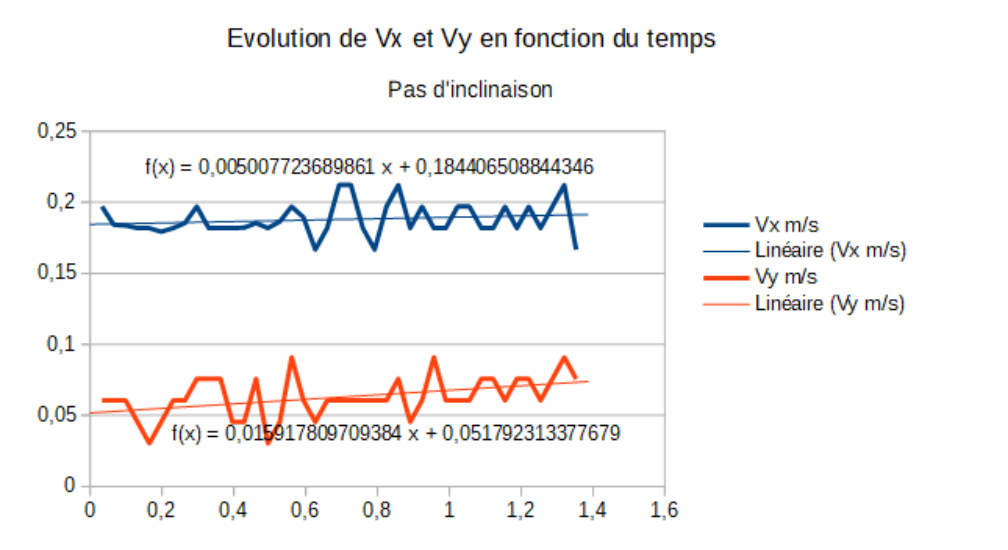
Évolution de Vx et Vy en fonction du temps, sans inclinaison

Principe fondamental de la dynamique​

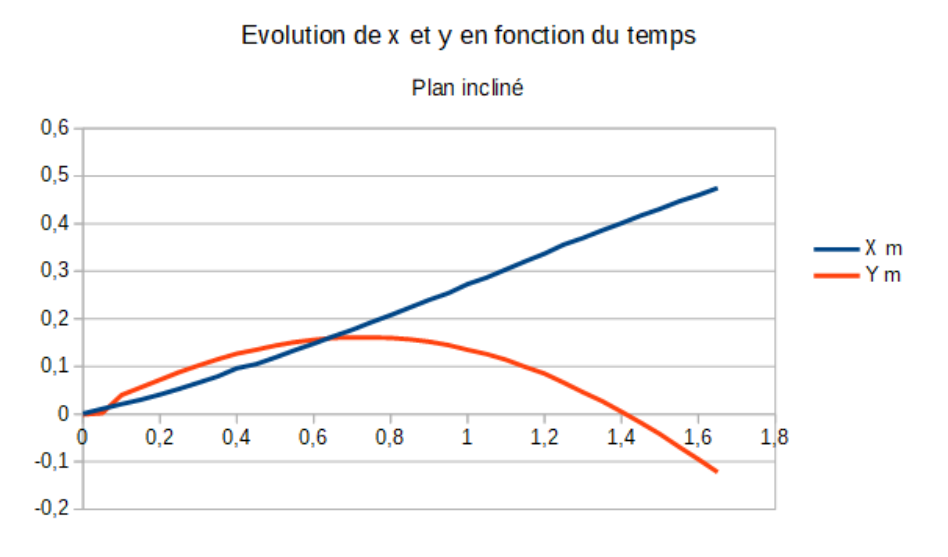
Évolution de x et y en fonction du temps sur le plan incliné

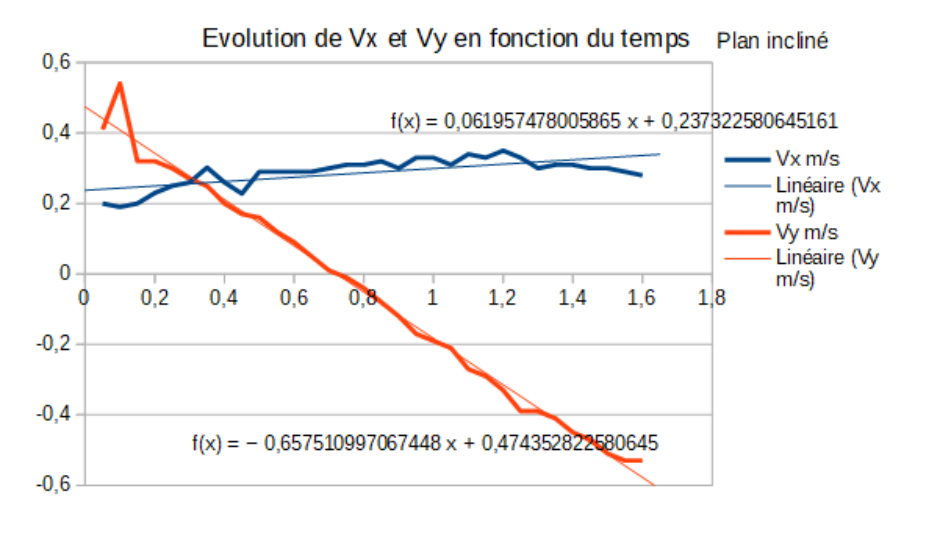
Évolution de Vx et Vy en fonction du temps sur le plan incliné

Conservation de l'énergie​

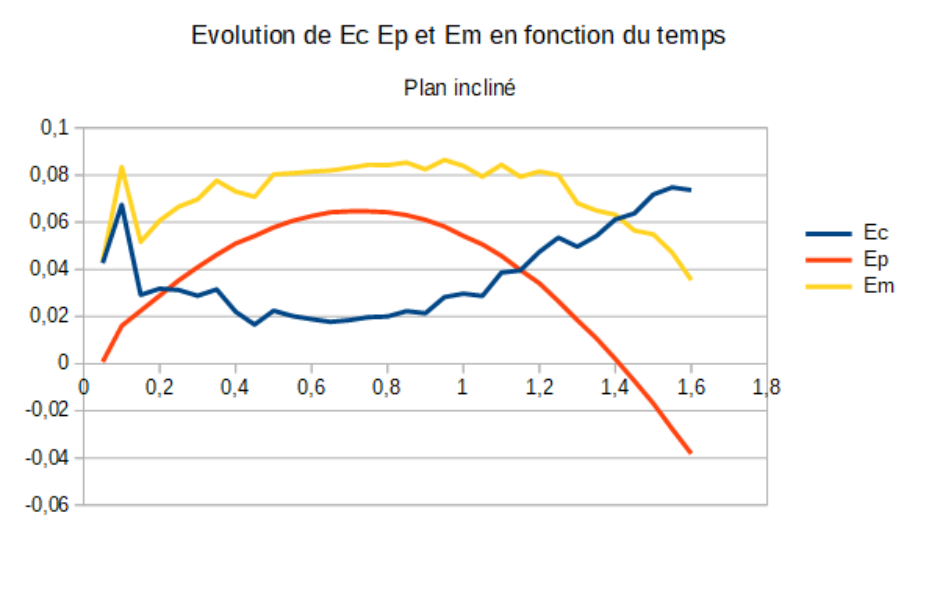
Évolution de Ec, Ep et Em en fonction du temps sur le plan incliné

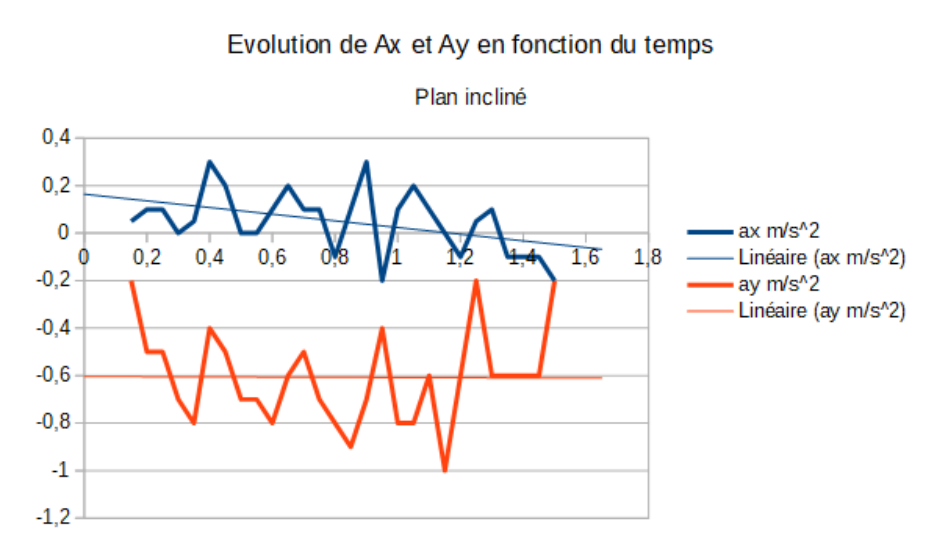
Évolution de ax et ay en fonction du temps sur le plan incliné