Plus court chemin
Le problème du plus court chemin considéré ici porte sur des graphes orientés à arcs pondérés. Un plus court chemin d'un sommet à un sommet est alors un chemin de à dont la somme des poids des arcs est minimale.
Bellman-Ford
Le premier algorithme étudié est un algorithme qui garantit que, pour tout chemin avec , les arcs seront relâchés dans cet ordre. L'intérêt de cet algorithme est triple :
- sa définition est très simple ;
- il retourne un résultat correct pour des graphes possédant des arcs de poids négatifs ;
- il détecte un cycle de poids négatif accessible depuis , s'il en existe un.
Sa complexité est en .
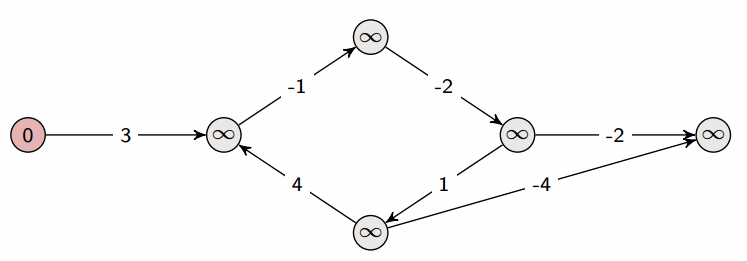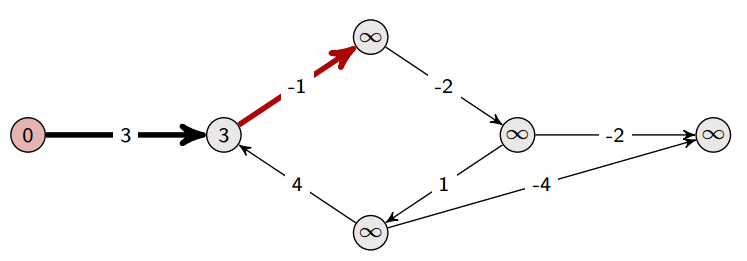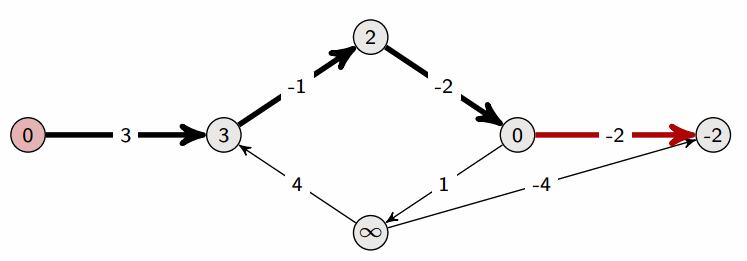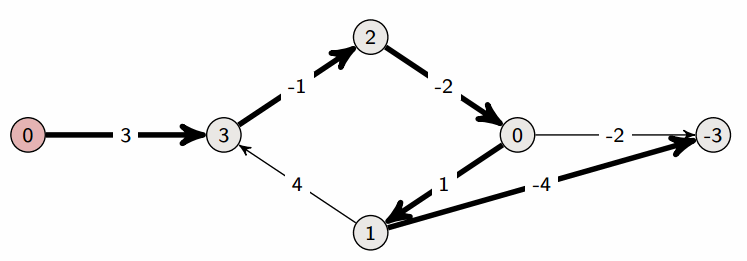
fonction Bellman-Ford(G : graphe à arcs pondérés, s : sommet de G) : (booléen, tableau V_G -> R, tableau V_G -> V_G)
    (d,pere) = relacherInit(G,s)

    faire |V_G| - 1 fois
        pour chaque arc (u,v) de G
            relacher(u,v,G,d,pere)

    // détection d'un cycle de poids négatif
    pour chaque arc (u,v) de G
        si d(v) > d(u) + poids(u,v)
            retourner (Faux, d, pere)
    retourner (Vrai, d, pere)

procédure relacher(u:sommet, v:sommet, G:graphe à arcs pondérés, d: tableau V_G -> R, père : tableau V_G -> V_G)
    si d(v) > d(u) + poids(u,v)
        d[v] = d(u) + poids(u,v)
        père[v] = u
Dijkstra

Le second algorithme étudié a pour principales propriétés :
- sa correction n'est établie que pour des graphes sans arc de poids négatif ;
- la simplicité de sa définition ;
- une faible complexité en temps : avec un tas binaire.
fonction Dijkstra(G: graphe à arcs pondérés, s: sommet):(fonction V_G -> R, fonction V_G -> V_G)
    (d,père) = relacherInit(G,s)
    Y = V_G

    tant que Y n'est pas l'ensemble vide faire
        extraire un élément u de Y de valeur d minimale
        pour chaque successeur v de u faire
            si v appartient à Y alors
                relacher(u,v,G,d,père)
    retourner(d,père)

procédure relacherInit(G: graphe à arcs pondérés, s: sommet):(tableau V_G -> R, tableau V_G -> V_G)
    d = tableau indicé par V_G initialisé à l'infini
    père = tableau indicé par V_G initialisé à NULL
    d[s] = 0
    retourner (d,père)