Inspection visuelle automatisée de véhicules
Contexte
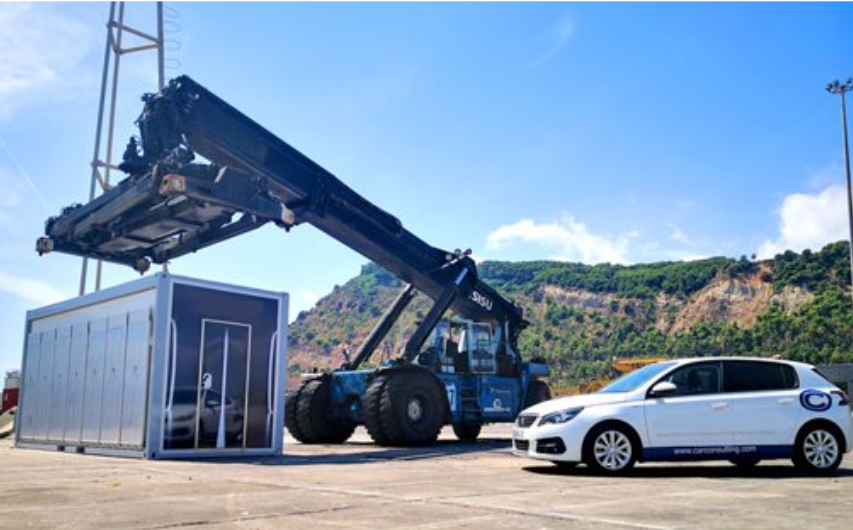
Sur les parcs portuaires, les véhicules neufs arrivent par convois avant d'être chargés dans des navires rouliers. Chaque véhicule doit passer une inspection visuelle pour détecter les dommages survenus pendant le transport : rayures, impacts, déformations de carrosserie. Ces inspections se faisaient manuellement : lentes, coûteuses et inégales selon l'opérateur.
Le CATIE a accompagné une entreprise internationale spécialisée dans le contrôle automatisé des véhicules sur sites portuaires pour automatiser entièrement ce processus. Le dispositif final capture jusqu'à 20 000 images en 3 secondes par véhicule, détecte les défauts de surface, et redirige les cas suspects vers une zone de vérification sans interrompre le flux logistique. J'ai contribué à deux composants d'une infrastructure plus large pilotée par un orchestrateur central, ainsi qu'à l'optimisation de la chaîne d'acquisition et aux scripts d'automatisation et de test.
Mes contributions
- Pipeline de transformation
- Inférence embarquée
Chaque véhicule traversant le couloir d'inspection génère un volume d'images brutes considérable en quelques secondes. Je suis le principal contributeur de ce composant, qui prend en charge leur transformation pour les rendre exploitables par la suite de la chaîne : conversion du format brut des capteurs (dématriçage), découpe en zones d'analyse, orientation selon la position de chaque caméra, et compression pour le stockage et le transfert.
Le traitement est parallélisé sur plusieurs processus pour absorber le débit imposé par le rythme industriel, et le système attend que le logiciel de capture ait terminé d'écrire ses fichiers avant de démarrer, ce qui évite de traiter des données incomplètes. À l'issue du traitement, les résultats sont transmis à l'orchestrateur central et les archives sont gérées selon le statut de chaque scan.
L'inférence de détection de défauts tourne directement dans les conteneurs d'inspection installés sur site, sans dépendance à un serveur distant, grâce à un accélérateur IA dédié (NPU). Le modèle de détection, développé par les collègues en charge de la partie IA, doit être compilé et quantifié spécifiquement pour ce matériel avant déploiement.
Ma contribution porte sur l'infrastructure d'exécution : chargement du modèle compilé sur l'accélérateur, mise en place de la communication entre le pipeline de traitement des images et la puce via deux processus séparés (envoi / réception), et intégration avec l'API REST de l'orchestrateur central.
Le traitement local sur accélérateur n'est pas uniquement motivé par la latence : les images de véhicules constituent des données industrielles sensibles pour le client. L'inférence de production reste sur site, sans transfert des images vers un service tiers.
Itérations
Ce projet s'est construit par paliers sur plusieurs années. Une première phase a posé les bases : interfaçage avec le système existant de l'industriel, construction du jeu de données d'entraînement, validation de l'architecture globale. Les phases suivantes ont traité les performances (stabilité du traitement sous charge, temps d'inférence) avant d'aboutir à un déploiement opérationnel sur site.
Résultats
Le dispositif déployé capture jusqu'à 20 000 images en 3 secondes par véhicule, avec une inférence parallélisée et un affichage quasi instantané des zones suspectes sur l'interface opérateur. L'inspection s'intègre ainsi dans les cadences industrielles sans ralentir le flux de chargement.